Waymo Driver第6世代アーキテクチャの東京都心展開における技術詳細分析レポート
ITmediaオルタナティブブログ 経営者が読むNVIDIAのフィジカルAI / ADAS業界日報 by 今泉大輔 を運営している今泉大輔です。このサイト さっつーのAIエージェント ではリリースするレポートの監修を受け持っています。
こちらの産業調査レポートの姉妹記事に以下があります。Waymo x GO x 日本交通がハードルを潜り抜ける国交省・警察庁・警視庁による都内7区の許認可「特定自動運行」にフォーカスした記事です。

以下は日産が採用した自動運転技術「Wayve」に関するレポートです。日本には類似のレポートが存在しない際立った技術資料です。
1. はじめに(米国商用システムの東京移植が持つ技術的文脈)
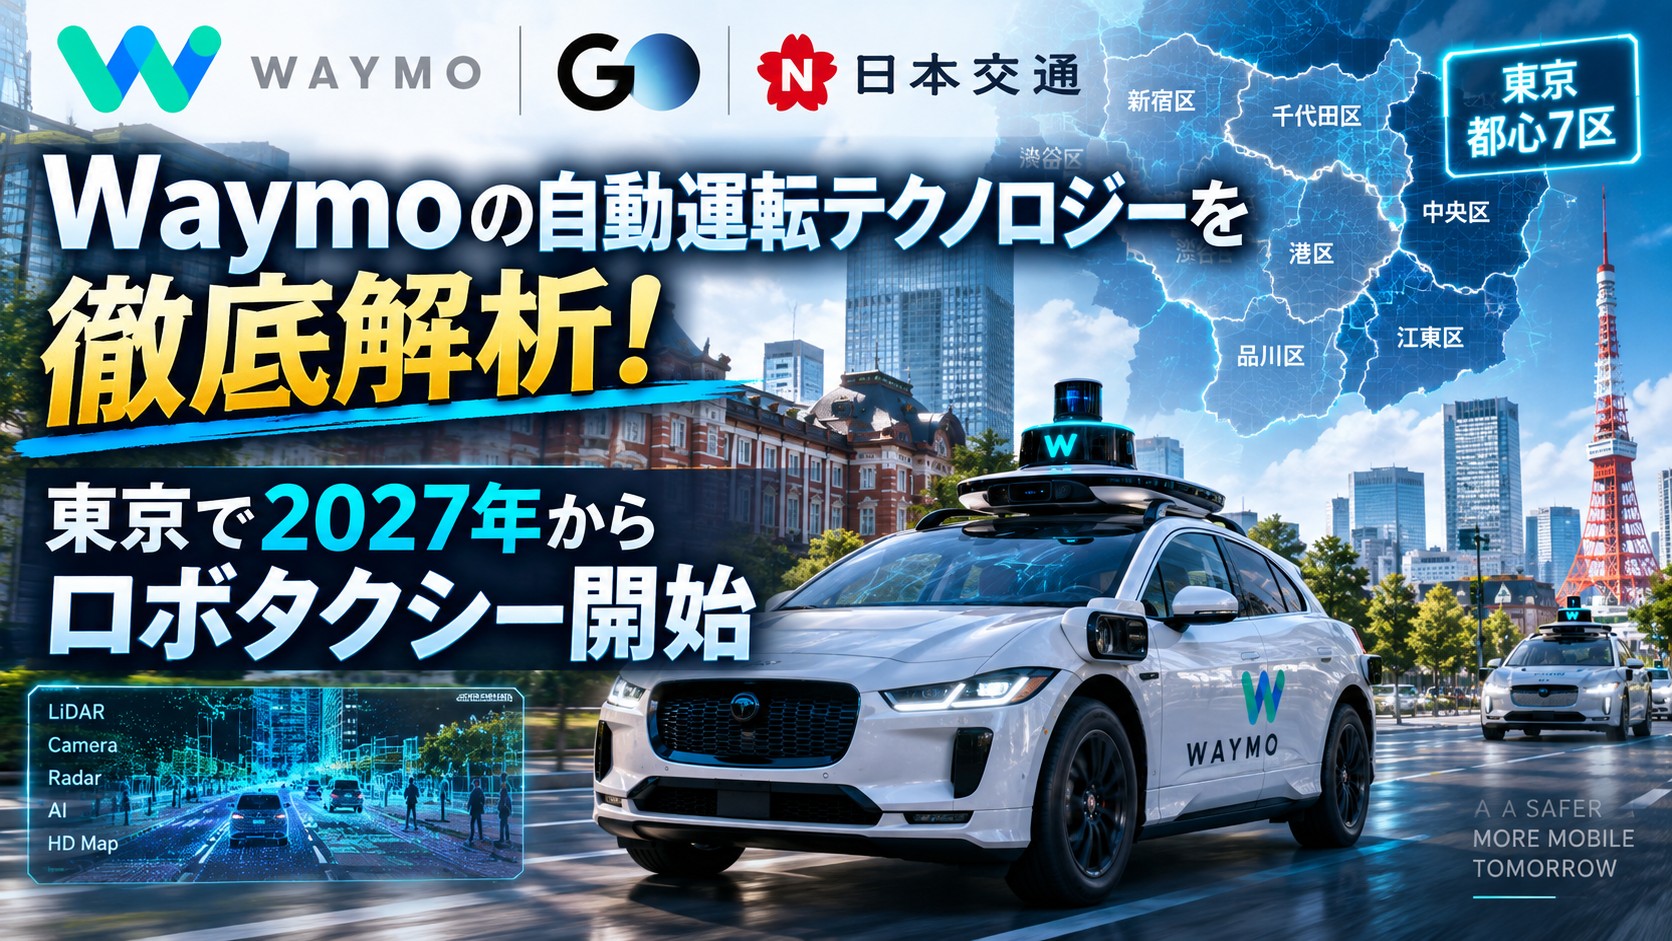
自動運転技術の開発および商用展開において世界を牽引してきたWaymoが、2027年を目途に東京都心部での自動運転モビリティサービスの商用展開を公表したことは、自動車産業の先行開発およびADAS/AD(先進運転支援システム/自動運転)開発部門にとって極めて重要な工学的マイルストーンを意味します1。Waymoはこれまで、米国フェニックス、サンフランシスコ、ロサンゼルス、オースティンなどの主要都市において、車内セーフティドライバーを配置しない完全無人(Rider-only)の商用自動運転フリートを大規模に展開してきました1。その走行規模は週当たり50万回以上の有料乗車サービス、公道における累計自律走行距離は3億キロメートル(約2億マイル)以上に達しており、人間のドライバーと比較して傷害を伴う人身事故の発生率を約90パーセント以上低減させているという強固な安全統計データを確立しています1。
しかしながら、碁盤目状の広幅員道路が主体であり、右側通行・右折優先規則に基づいて設計された北米の都市環境から、左側通行かつ道路空間の密度が極めて高い東京都心部(港区、渋谷区、新宿区、千代田区、中央区など)への自律走行スタックの移植は、単なるソフトウェアパラメータの再調整にとどまりません1。東京都心は、歩行者や自転車、特定小型原動機付自転車(電動キックボード)が車道と歩道の境界を縫うように移動し、路上荷捌き停車車両が走行車線を恒常的に狭小化させ、さらに首都高速道路の高架橋が頭上を覆うことでGNSS(全球測位衛星システム)電波が著しく遮蔽・減衰する過酷なマルチパス環境を形成しています1。加えて、歩車分離式信号や多段矢印信号といった日本独自の交通管制ロジックへの適応も不可欠です。
Waymoは、国内タクシー最大手である日本交通および配車プラットフォーム大手のGOとの戦略的アライアンスを締結し、東京都内7区において有人監視下での大規模な検証走行を推進してきました1。この取り組みは、米国で鍛え上げられた第6世代Waymo Driver(Gen 6)のハードウェアプラットフォームと、深層学習基底モデルであるWaymo Foundation Model(WFM)を、世界屈指の複雑性を有する過密都市環境へドメイン適応させる実証プロセスです1。本レポートは、車載アーキテクチャ、センサーフュージョン、AI推論、冗長設計、法制度対応の各観点から、その技術的構造と工学的課題を網羅的に分析し、次世代ADシステム開発に向けた技術的示唆を提示することを目的としています。
2. Waymo自律走行スタックのコア技術概要
第6世代Waymo Driverのハードウェアおよびセンシング構成
第6世代(Gen 6)Waymo Driverは、商用ロボタクシーの抜本的なコスト低減と、降雪や降雨を含む全天候・全環境への対応能力拡大を両立させるために、ハードウェアとソフトウェアが垂直統合で再設計されたプラットフォームです4。第5世代システム(Jaguar I-PACEベース)と比較して、センサー総数を約42パーセント削減しながらも、知覚性能のダイナミックレンジと安全冗長性を高い次元で維持・強化しています9。Gen 6のセンサースイートは、自社開発のLiDAR 4基、高分解能イメージングミリ波レーダー 6基、高解像度車載カメラ 13台、およびルーフ上に統合された外部音響認識センサー(EARs: External Audio Receivers)によって構成されています8。
ビジョンシステムの中核には、車載用途に特化して自社設計された次世代17メガピクセル(17MP)CMOSイメージセンサが採用されています4。従来の車載ADASで多用される5メガピクセルや8メガピクセルのセンサーと比較して極めて高精細な画素密度を誇り、広角レンズと組み合わせることで視野角を維持したまま、数百メートル先の微小な物体や標識の文字・記号を鮮明に解像します4。これにより、全周360度を重複監視するために必要なカメラ台数を劇的に削減することに成功しています4。また、過酷な温度変化に耐える熱安定性と広範なダイナミックレンジを備え、直射日光によるハレーションや夜間対向車のハイビーム下でも白飛びや黒潰れを抑制します4。
LiDARサブシステムにおいては、ルーフ中央のセンシングポッドに配置された長距離360度LiDARと、車両周辺に配置された短距離高解像度LiDARが緊密に連携します4。長距離LiDARは自社設計の光集積回路(PIC)とカスタムシリコンを搭載し、最大500メートル先の物体反射光を微弱な光子レベルで捉え、高密度な三次元点群(Point Cloud)を生成します4。一方、短距離LiDARは車両の直前・直後・側方の死角を完全にカバーし、歩行者の足元や開いたドア、縁石の微小な段差をミリメートル単位の精度で描出します4。
ミリ波レーダーは、従来の単純なドップラー速度計測にとどまらず、電波の反射強度、仰角、方位角を高密度に推定するイメージングレーダーへと進化しています4。大雨や濃霧によって光パルスが減衰・散乱する気象条件下でも、ミリ波は遮蔽物を透過して先行車や障害物までの絶対距離と相対速度を確実に捕捉します4。
外部音響認識センサー(EARs)は、ルーフの知覚ドーム周辺に空力音響シミュレーションに基づいて配置されたマイクロフォンアレイです11。ビームフォーミング技術と周波数解析アルゴリズムを組み合わせることで、車速増加に伴う風切り音ノイズをリアルタイムに相殺しながら、数百メートル先から接近する緊急車両(パトカー、救急車、消防車)のサイレン周波数や踏切警報音を検出し、その音源到来方向を正確に定位します11。これにより、センサーの幾何学的死角から急行する緊急車両に対しても、視覚的に捕捉される数秒前の段階から進路譲渡マニューバの準備を開始することが可能となっています11。
過酷な環境下での連続稼働を保証するため、すべての外部センサーの受光窓には、自動噴射洗浄液、エアブロー、電熱ヒーターからなる統合型クリーニング機構が組み込まれており、雨滴、泥はね、降雪、氷結による知覚機能低下を能動的に防護します4。
これらのセンサー群から出力される膨大な生データ(Raw Data Stream)を処理するため、WaymoはTSMCの5nmプロセスを採用した車載専用カスタムASICを導入しています10。このチップは1,000 TOPS以上の機械学習演算性能を備え、フロントエンドにおける低遅延なセンサーフュージョン前処理を一括してハードウェア処理します10。カメラ画像のMIPIインジェストからLiDAR点群の空間整合、レーダー信号の時間同期に至るパイプラインを並列実行することで、センサーが物理信号を受信してから車両の運動制御指令を生成するまでの遅延(First pixel to action)を極小化しています10。
Waymo Foundation Model(WFM)とハイブリッドAIアーキテクチャ
Waymoの自律走行ソフトウェアスタックは、独立したモジュール(認識、追跡、予測、計画)を直列に繋ぎ合わせる従来のパイプライン構造から、大規模マルチモーダル深層学習モデルを中心とする「Waymo Foundation Model(WFM)」を中核としたアーキテクチャへと進化を遂げています5。ただし、一部の先進運転支援システムが標榜する完全な単一ニューラルネットワークによるブラックボックス型エンドツーエンド(E2E)モデルとは異なり、Waymoは安全性の数学的証明可能性を最優先したハイブリッド構造を堅持しています5。
WFMの基本構造は、人間の認知科学における二重過程理論を応用した「Think Fast, Think Slow(System 1 / System 2)」アーキテクチャに基づいています5。
System 1(Sensor Fusion Encoder / 高速反射層)は、カメラ、LiDAR、レーダーの時系列生データを統合し、高次元の潜在空間表現および明示的な三次元バウンディングボックス、セマンティック占有グリッドを低遅延(数十ミリ秒単位)で連続的に生成します5。これにより、他車両の急な割り込みや歩行者の急な飛び出しに対し、反射的な運動学的応答(緊急ブレーキや操舵回避)を遅滞なく出力します5。
System 2(Driving VLM / 低速推論層)は、Googleの大規模マルチモーダル基底モデル「Gemini」の技術資産を継承し、自動運転の運転タスクにファインチューニングされた視覚言語モデル(VLM)です5。System 2は高解像度カメラの広範なコンテキスト情報を参照し、稀少かつ解釈が困難なエッジケースのセマンティック推論を担当します5。例えば、道路工事現場で複雑なジェスチャーを行う誘導員の手信号、特殊な荷物を積載して異様な外観を呈するトラック、あるいは車道脇で故障して停車している車両のドライバーの振る舞いなど、従来の認識アルゴリズムでは分類が難しいシナリオの意図を正確に解釈します5。
System 1とSystem 2の出力は、統合的な「World Decoder」へと入力されます5。World Decoderは周囲の全交通参加者の将来行動軌道を確率的に予測し、高精度地図(HDマップ)のトポロジー情報と照合した上で、自車の走行軌道候補(Candidate Trajectories)を生成します5。
このアーキテクチャにおける決定的な安全上の防壁が、WFMの後段に物理的・論理的に独立して配置された「決定論的安全検証層(Onboard Deterministic Safety Validation Layer)」です5。この安全層は機械学習モデルではなく、形式手法や運動力学に基づく決定論的なルールベースのアルゴリズムで構成されています5。車両の動的限界(最大加加速度・横加速度)、衝突余裕時間(TTC: Time-to-Collision)、障害物との最小離隔距離マージン、および一方通行や法定速度といった道路交通法規制の遵守を厳密に計算します5。WFMが生成した走行軌道候補がこれらの安全エンベロープをわずかでも逸脱した場合、検証層はその軌道を即座にリジェクトし、決定論的に安全が保証されたフォールバック軌道へと上書きします5。この多層防衛アプローチにより、大規模深層学習モデルが本質的に抱えるハルシネーション(幻覚)や未知データに対する予測不能な出力リスクを物理的に遮断しています5。
SimulationCityと公道走行実績データによる学習フライホイール
車載ECUに搭載可能な推論モデルのパラメータサイズには、消費電力と排熱の観点から厳格な制約が存在します5。この課題を解決するため、Waymoは「Teacher-Student」知識蒸留フレームワークを運用しています5。
クラウド環境では、数十億から数百億パラメータ規模の超巨大なTeacherモデルが構築されます5。Teacherモデルは、過去から未来に至る全センサーフレーム、高精度のオフライントラッキングデータ、および完全なHDマップ情報を無制限の計算資源を用いて参照し、理想的な状況理解と走行計画を学習します5。車載向けStudentモデルは、このTeacherモデルの潜在表現と行動予測分布を模倣するように知識蒸留され、コンパクトなネットワーク規模でありながらTeacherモデルと同等の高精度な推論能力を維持したまま、車載ASIC上でリアルタイムに実行されます5。
この学習サイクルを加速させているのが、独自の仮想シミュレーション環境「SimulationCity」と、フリートが記録した3億キロメートル以上の実走行データです1。Waymoスタックには、運行中の全車両から運転の乱れや急減速、人間の介入事案などのインシデントログを自動抽出する「Critic」モデルが常時稼働しています5。抽出されたエッジケースシナリオは直ちにSimulationCityへ投入されます5。
SimulationCityは、Neural Radiance Fields(NeRF)や3D Gaussian Splattingなどの最新幾何再構成技術を活用し、実走行ログからカメラ画像およびLiDAR点群をフォトリアルかつ物理的に整合した形で再構築します5。さらに、「自車が異なる進路を取っていた場合」や「対向車が予期せぬタイミングで飛び出してきた場合」といった無数の反事実的(Counterfactual)シナリオを自動合成し、閉ループ強化学習を通じてAIモデルの弱点を徹底的に補強します5。実公道で遭遇した1回の稀少事象から数万通りの過酷なストレステストを仮想空間上に展開することで、実車の安全性とロバスト性を指数関数的に高める好循環(Virtuous Flywheel)が成立しています5。
3. ビジョンオンリー対マルチモーダルLiDARシステムの比較優位性
アーキテクチャ思想と空間認識原理の比較分析
自律走行システムのセンシング設計においては、Tesla FSDに代表される「ビジョンオンリー(Vision-Only)+純粋E2E深層学習」方式と、Waymoが採用する「マルチモーダル異種センサー冗長(LiDAR/Radar/Camera/EARs)+決定論的安全検証」方式の二大潮流が存在します9。
ビジョンオンリーシステムは、人間のドライバーが視覚情報のみを用いて運転操作を完結させているという事実に依拠し、光学カメラの二次元RGB画像のみを入力として、大規模ニューラルネットワークによって知覚からステアリング・加減速指令までを直接推論する設計思想です18。このアプローチは車載センサー点数を最小化し、車両製造コストを大幅に抑制できるという商業的利点を備えています。
しかしながら、空間知覚の工学的本質において、カメラ画像のみから三次元世界を再構成する処理は、二次元射影空間から三次元ユークリッド空間への逆問題(Inverse Problem)であり、本質的に不良設定問題(Ill-posed Problem)です。物体の絶対距離や実サイズ、立体形状の復元は、周囲のテクスチャや事前学習された統計的形状データに基づく確率的推論に依存せざるを得ません。そのため、強い西日による撮像素子の飽和(スミアや露出オーバー)、明暗差の激しいトンネル出入口、夜間の無照明道路、激しい降雨や濃霧といった光学的悪条件下において、深度推定の誤差が非線形に拡大する物理的限界を内包しています4。
これに対してWaymoのマルチモーダルLiDARシステムは、生物学的模倣を排し、航空宇宙工学に準拠したフォールトトレラント(耐障害性)設計に基づいています5。LiDARは、パルスレーザーが物体に反射して戻る飛行時間(ToF: Time of Flight)を直接測定する能動型(Active)センサーであり、環境光の有無に左右されることなく、ミリメートルからセンチメートル精度の三次元絶対座標点群を決定論的に取得します4。さらに、高分解能ミリ波レーダーは電磁波のドップラー効果により、物体の相対速度を単一計測サイクルで直接取得し、水煙や濃霧を透過して物体の存在を把握します4。
| 比較評価項目 | Tesla FSD(ビジョンオンリー方式) | Waymo Driver(第6世代マルチモーダル方式) | 自動車工学・システム設計上のインプリケーション |
| センサー構成 | 車載カメラ群(8〜9台)のみ18 | 17MPカメラ13台、LiDAR 4基、ミリ波レーダー6基、EARs8 | 異種物理現象(光・レーザー・電波・音響)のフュージョンにより検知盲点を排除9 |
| 三次元幾何・絶対距離計測 | 二次元画像からの逆問題深層推定(確率的アプローチ) | LiDARパルスToFによる直接三次元計測(決定論的計測)4 | 不良設定問題を回避し、センチメートル級の空間精度を無条件で保証4 |
| 環境光・悪天候への耐性 | 逆光、濃霧、豪雨、漆黒の暗闇で性能低下のリスク10 | 能動LiDARと透過性ミリ波レーダーがカメラの物理限界を完全補完4 | 雨、雪、霧、夜間を含む全天候・全照明環境でのODD維持を実現4 |
| 緊急車両・聴覚情報の検知 | 警光灯の視覚的認識に依存(オクルージョンに脆弱) | 外部音響認識センサー(EARs)による360度音源到来方向定位11 | 見通しの悪い交差点の手前でサイレンを早期検知し待避動作へ移行11 |
| 安全保証・検証可能性 | 単一E2Eモデルの出力に依存、ブラックボックス検証の困難性 | WFMの出力を独立した決定論的安全検証層(ルールベース)が検証5 | ISO 26262およびISO 21448(SOTIF)に適合する形式的安全証明が可能5 |
| システム冗長性とフェールセーフ | 単一センシングモダリティのため、汚損・破損時の代替系が欠落 | 異種センサー冗長、ステアリング・ブレーキ・電源系の完全二重化8 | 単一故障(SPOF)による機能停止を回避し、安全な縮退運転を維持8 |
| ハードウェアコスト | 極めて安価(量産乗用車への低コスト展開に有利) | センサー群および専用ASICのコストが依然として高価9 | 個人所有車への展開にはコスト障壁があるが、商用ロボタクシー運用では許容8 |
冗長性設計とフェールセーフの比較
機能安全規格(ISO 26262)および意図した機能の安全性規格(ISO 21448 / SOTIF)の観点から両者を精査すると、フェールセーフ(Fail-Safe)およびフェールオペレーショナル(Fail-Operational)のアーキテクチャ設計に根本的な隔たりが存在します8。
ビジョンオンリーシステムでは、全周囲の空間認識責務が単一の物理モダリティ(光学レンズおよび受光素子)に集約されています。前方のカメラレンズに泥や油膜が付着したり、飛び石による物理的クラックが発生したり、あるいは集中豪雨によるフロントガラスの遮蔽が生じた場合、システム全体が一度に機能不全に陥る「共通原因故障(Common Cause Failure)」のリスクを排除できません。運転席に人間が存在し、警告音とともに運転権限を数秒以内に引き渡す(Take-Over Request)レベル2システムであればこの構成も成立しますが、運転者が車内に搭乗しない完全なレベル4システムにおいては、システム自身が単独で動的運転タスク(DDT)を継続し、最悪の事態においても安全状態(MRC: Minimum Risk Condition)へ遷移するフォールバック性能が法的に求められます1。
Waymoの第6世代アーキテクチャは、特定センサーの機能喪失を他の異種センサーが即座にカバーする「異種機能冗長(Dissimilar Functional Redundancy)」を確立しています8。仮に直射日光によって前方メインカメラが完全にハレーションを起こした場合でも、LiDAR点群が前方の静止・動的障害物の幾何学的外形を絶対距離で検知し続け、同時にイメージングレーダーが相対速度を捕捉します4。同様に、極端な豪雨によってLiDAR受光部にクラッターノイズが多発した場合には、ミリ波レーダーのクラスタリングデータと高解像度カメラの輪郭情報がプライマリ情報源として機能します4。さらに、車載アクチュエータ系統(電動パワーステアリング、電動ブレーキブースター、車載低圧電源・通信バス)はすべて完全な二重化(Dual-redundant)構成となっており、プライマリ系統が遮断されても、セカンダリ系統によって完全な自動操舵・制動を維持しながら安全な路肩停車へ移行できる設計が施されています8。
4. 東京特有の過密環境における工学的ハードルと適応手法
左側通行および複雑な交差点環境へのドメイン適応
Waymo Driverを日本市場に適合させる上で、最も基礎的でありながら極めて深い工学的配慮を要するのが「左側通行(LHT: Left-Hand Traffic)」への適応です1。単に座標系を鏡像反転させるだけでは対応できません。交差点における優先権のトポロジー、右折時における対向車の挙動特性、ならびに歩行者・二輪車との幾何学的交差パターンが本質的に変化するためです。
特に最大の難関となるのが「保護されない右折(交差点右折挙動)」です。日本の交差点設計では、対向直進車が優先権を持ちます。さらに、右折先の横断歩道には、同一現示の青信号によって横断する歩行者や、後方から猛スピードで直進してくる自転車が存在します。
右折時における最大の課題は、対向右折レーンに大型バスやトラックが停止している際に生じる「動的オクルージョン(死角領域)」です。この死角から対向直進二輪車や直進乗用車が突進してくるリスク(いわゆる右直事故シナリオ)を回避するため、Waymoスタックはオクルージョン領域の動的ボクセルマッピングを実施します。センサーの視界が届かない不可視領域の体積と形状をリアルタイムに計算し、その領域から制限速度で直進車両が出現する最悪シナリオの到達時間エンベロープ(Worst-Case Arrival Envelope)を予測します。安全マージンが確保できない場合は、対向右折車の陰から無理に車頭を出すことなく、交差点中央の安全な待機位置(右折誘導標示内)で決定論的に待機するインタラクティブ・プランニングアルゴリズムを実行します。
加えて、日本特有の複雑な「信号機現示ロジック」への適応が必須となります。日本の交差点では、以下のような特殊な信号サイクルが高頻度で出現します。
- 直進・左折・右折の各矢印信号が段階的に点灯する多段矢印式信号
- 対向車線を赤信号で停止させ、自車線のみを青信号とする「時差式信号」
- 車両用本線信号が赤であっても特定の右折・左折矢印のみが青となる交差点
- 車両用信号と歩行者信号が完全に分離された「歩車分離式信号」(スクランブル交差点を含む)
- 歩行者信号の「青点滅」段階における横断開始・駆け込み挙動
Waymo DriverのSystem 2(Driving VLM)およびビジョン認識パイプラインは、日本交通・GOとの実証走行を通じて数万時間に及ぶ都内の信号機画像および交差点通過シーケンスを学習しています1。各交差点における信号灯器の物理配置(横型配列、下部矢印ユニットの付加構造)と、HDマップに事前登録された「当該交差点で許容される信号現示遷移ステートマシン」をクロスチェックすることで、西日や夜間のネオンサインによる誤認を完全に排除した決定論的信号状態判定を実現しています。
過密ビル街における3D HDマップの構築と動的更新パイプライン
東京都心部(港区虎ノ門・麻布十番、渋谷駅周辺、西新宿の高層ビル街など)は、高層建築物が道路両側に密集する典型的なアーバンキャニオン(都市の谷間)を形成しています。このような環境では、GNSS衛星からの直接波が遮蔽され、ビル壁面で反射したマルチパス(遅延波)が測位レシーバに到達するため、単独測位はおろか高精度なRTK-GNSSであっても数メートルから数十メートルの測位誤差(ポジショニングジャンプ)が発生します。さらに、首都高速道路が頭上を覆う重層高架構造(六本木通り、海岸通り等)下では、衛星電波が完全に途絶します。
この過酷な局所環境において、WaymoはGNSS信号に依存しない「高密度LiDAR・ビジュアルSLAM」と「3D高精度地図(HDマップ)」の幾何マッチングを主軸とした自己位置推定(Localization)技術を展開しています8。
HDマップは、LiDAR点群を高解像度ボクセルグリッド化して反射強度を保持した「幾何基準層」、車線中心線や停止線、信号機位置などの論理的トポロジーを定義した「セマンティック道路グラフ層」、および時間帯別の交通規制や荷捌き停車頻度を記録した「動的プライオリティ層」の多層構造で設計されています。車載システムは、高精度IMU(慣性計測装置)および車輪速オドメトリによる推測航法をベースとしながら、リアルタイムに取得したLiDAR点群をマップの3DボクセルとNormal Distributions Transform(NDT)やIterative Closest Point(ICP)アルゴリズムを用いてミリ秒単位で照合します。これにより、首都高高架下や地下トンネル内部であっても、常に誤差3センチメートル以内の絶対位置推定精度を維持します。
さらに、東京の道路環境は、常時発生する上下水道や電線共同溝の道路工事、建物の再開発に伴う仮設フェンスの設置など、トポロジーが極めて頻繁に変化します。Waymoは、都内を走行する全フリート車両を活用した「協調型マップ動的更新パイプライン」を実装しています。走行中の車両が検知した実環境の幾何形状がHDマップと乖離した場合(新たな車線規制コーンや仮設停止線の設置等)、車載システムはそれをローカルな動的障害物として安全に回避しつつ、乖離箇所の差分データをクラウドへアップロードします。クラウド側のパイプラインは、複数車両からの差分データを自動で統合・幾何検証し、数時間から半日スパンで更新された差分マップレイヤーを都内を走行する全フリートへOTA(Over-The-Air)で配信します。
日本特有の混合交通・エッジケース処理アルゴリズム
東京の道路交通において、自動運転スタックが直面する最大の動的課題は、多様な交通弱者(VRU)と極めて狭小な街路空間における複雑な相互作用です。
第一に、自転車および特定小型原動機付自転車(電動キックボード)のすり抜け挙動への対処です。東京都心部では、シェアリングサービスの普及に伴い特定小型原動機付自転車(最高速度20km/h以下)およびデリバリー自転車が急増しています6。これらは、渋滞した車列の左側路肩を高速ですり抜ける傾向が極めて強く、車両の左折巻き込み事故の潜在的リスクとなっています6。Waymo Driverは、車両側面に配置された広角LiDARおよび高解像度側方カメラを駆使し、自車の左後方20〜50メートルから接近する二輪移動体をリアルタイムに検知・追跡します4。追跡アルゴリズムには、移動体の微細なふらつきや車輪の回転特性を捉える深層追跡ネットワークが用いられ、単なる等速直線運動モデルではなく、路肩の側溝蓋や障害物を避けて車道側へ膨らむ可能性を考慮した「確率的到達可能セット(Stochastic Reachable Sets)」を計算します。左折時には、あらかじめ道路の左側端に寄る巻き込み防止措置を行いますが、その際にも後方接近者の進路を急激に塞がないよう、滑らかに車線間隔を詰めるインタラクティブな間隙制御を実施します。
第二に、路上荷捌き停車車両および客待ちタクシーの側方通過です。港区や中央区の幹線道路および生活道路では、宅配トラックの荷捌き停車や、タクシーの乗降列が路肩の第1車線を恒常的に占有しています。これらの静止車両を回避して側方通過する際には、対向車線へ車体をはみ出す際の後続・対向車両とのコンフリクトと、停車車両の前方死角から歩行者が車道を横断して飛び出してくるリスクが同時に発生します。Waymoスタックは、静止車両のハザードランプ点滅状態、運転席のドライバーの有無、荷台ドアの開放状態などをカメラ画像(System 2 VLM)によりセマンティックに識別します5。停車車両であると確定した場合、対向車線の空き間隙(Gap Acceptance)を評価して動的に回避経路を生成するとともに、停車車両の影から歩行者が飛び出してきたとしても最小制動距離内で完全停止できるよう、側方離隔距離と通過車速の関数に基づき車速を自動的に抑制します。
第三に、狭小街路における対向車とのすれ違い(離合アルゴリズム)です。渋谷区や港区の住宅街・裏通りには、幅員が4メートル前後のセンターラインのない狭隘路が網の目のように存在します。電柱が車道へ張り出し、対向車と同時に進入した場合にすれ違いが物理的に不可能な状況が頻発します。このような空間において、Waymo Driverは「退避スペース認識・待機ゲームモデル」を適用します。前方に接近する対向車を長距離検知した瞬間、自車から対向車までの道路空間トポロジーをスキャンし、電柱と電柱の隙間や住宅のセットバック部分など、車体を一時的に寄せて待機できるポケット空間を探索します。自車側に適切な待避ポケットが存在し、対向車の速度や車格から自車が先に待避すべきと判断した場合、自車は手前で意図的に速度を落として路肩へ寄り、明確な停止姿勢を取ることで、対向車へ進行の優先権を譲る協調行動を自律的に生成します。
5. レベル4社会実装における機能安全と遠隔運用要件
改正道路交通法における「特定自動運行」と遠隔監視要件
2023年4月に施行された日本の改正道路交通法において、運転者が車内に乗務しない完全自動運転は「特定自動運行」として法的に定義されました19。レベル4特定自動運行を実施するためには、都道府県公安委員会の厳格な許可基準をクリアし、運行計画、運行設計領域(ODD)、およびフェールセーフ機構を公的に証明する必要があります19。
同法における核心的要件の一つが、「特定自動運行主任者」による遠隔監視および遠隔指示体制の確立です。特定自動運行主任者は車内に搭乗しないものの、車両がODD外へ逸脱しそうになった場合や、事故・故障・通信途絶等の異常事態が発生した際に、直ちに適切な安全措置を講じる法的な責任を負います。また、国土交通省が定める「道路運送車両の保安基準(第44条の4:自動運行装置)」では、システムに故障が生じた場合や作動継続が困難となった場合に、直ちに車両を安全な状態へ自動停止させる機能(ミニマム・リスク・マニューバ:MRM)の搭載が厳格に義務付けられています21。
遠隔監視・遠隔指示システムのアーキテクチャとレイテンシ要件
Waymoの商用運用モデルは、外部からジョイスティック等を用いてステアリングを直接操縦する「遠隔直接運転(Direct Teleoperation)」ではなく、車両に対して高レベルの状況確認や進路の承認・助言を与える「遠隔アシスタンス(Remote Assistance / Fleet Response)」モデルを採用しています24。
遠隔直接運転方式では、通信往復遅延時間(Round-Trip Time: RTT)が20ミリ秒から40ミリ秒以下であることが必須とされ、遅延が100〜150ミリ秒を超過すると操作のハンチング(操舵の過剰補正)が生じて安全な走行が不可能になります24。また、電波が不安定な地下トンネルや遮蔽エリアにおいて通信断が発生した場合、即座に操縦不能に陥る致命的な脆弱性を抱えます25。
これに対し、WaymoのFleet Responseシステムは、動的運転タスク(DDT)の実行責任を常に車載AIスタック側に保持します25。車両が未知の障害物や複雑な工事区間に遭遇して自己判断の信頼度スコアが閾値を下回った場合、車両自ら安全に一時停止した上で、管制センターへ状況判断の支援要求を発信します24。
遠隔オペレータは、車両からリアルタイムにアップロードされる圧縮ビデオ映像および3Dデジタルツイン表現(車両が認識している周囲オブジェクトのバウンディングボックスとHDマップ)を確認し、「このコーンの右側を通過せよ」といった通行可能コリドーの指定や、「停車車両を追い越して発進せよ」という承認コマンドを下りリンクで送信します25。車載スタックはオペレータから与えられた高レベル指示を決定論的安全検証層でスクリーニングし、自身のセンサーで安全を確認できた場合にのみ動作を実行します5。
このアーキテクチャにより、遠隔指示における許容エンドツーエンドレイテンシは100ミリ秒から200ミリ秒程度まで緩和され、セルラー回線の瞬間的なジッターや帯域変動に対する強靭な耐性を獲得しています25。通信インフラとしては、国内主要MNOの複数キャリアを用いたマルチSIM冗長接続技術、およびパケット単位での回線アグリゲーションを採用し、常時10〜20Mbps以上の上り帯域と99.99パーセント以上の接続アベイラビリティを確保しています24。
通信途絶時およびハードウェア障害時のミニマムリスクマニューバ(MRM)設計
レベル4自動運行において、システムはあらゆる単一故障、電源喪失、センサー破損、および通信途絶時においても、人間の介入なしに自立して安全状態(MRC)に到達しなければなりません8。Waymo DriverにおけるMRM設計は、故障の重大度と周囲の交通環境に応じて階層化されたステートマシンによって制御されます。
通信途絶(Loss of Connectivity)が発生した場合、セルラー回線が地下トンネルやビル影、大規模キャリア障害によって遮断されても、車両は即座にパニックブレーキをかけることはしません。後続車への追突リスクを避けるため、車載スタックの自律運行機能のみで通常の走行軌道を継続しながら、安全タイマー(約2,000ミリ秒)をカウントダウンします。通信が回復しない場合、スタックは自動的にMRMを起動し、周囲の車両流をセンシングしながら、ハザードランプを点滅させて滑らかに路肩や非常駐車帯へ車線変更を行い、安全に減速・完全停止します19。
プライマリコンピュートや主要センサー系統に致命的なハードウェア障害が発生した場合には、完全に物理分離されたセカンダリのバックアップ安全コントローラ(Safety Domain Controller)が即座に車両のバス制御権(CAN-FD/Automotive Ethernet)を掌握します。バックアップコントローラは、短距離LiDARおよびミリ波レーダーの最小サブセット情報を用いて、自車線内での軌道を維持しながら、規定の減速度(通常0.2g〜0.3g程度)で制御された制動をかけ、車線中央で安全に停止(In-lane Stop)します。
車両が完全停止してMRCに到達した瞬間、電動パーキングブレーキが機械的にロックされ、車内アナウンスを通じて乗客に安全状態である旨が通知されます。同時に、車載の独立した緊急発報ユニットが代替無線網や衛星通信を介して警察・消防および現地のフィールドレスポンスチーム(日本交通の現地要員)へ自動通報し、迅速な救援および車両撤去手順を開始します1。
6. 結論:技術的成熟度と今後の開発ロードマップ
米国において3億キロメートルを超える商用走行実績を積み上げてきたWaymo Driverのコアアーキテクチャは、ハードウェアの冗長性、自社製LiDAR・イメージングレーダーによる高精度センシング、そしてWFMに代表されるワールドモデルAIと決定論的セーフティシールドの融合によって、現在の商用自律走行技術における最高峰の完成度に達しています1。ビジョンオンリー方式がコスト面での普及性に優れる反面、安全保証(SOTIF)の論理的説明性やレベル4要件における冗長性に課題を残しているのに対し、Waymoのマルチモーダルアプローチは、人命を預かる公共交通インフラとしてのロボタクシー運行において揺るぎない工学的優位性を確立しています5。
2027年に向けた東京都心部への展開計画は、Waymo、日本交通、GOの三者による包括的なエコシステム形成によって、極めて現実的な実装フェーズに入っています1。有人テスト走行を通じて収集された東京特有の幾何トポロジー、交通慣行、VRU挙動データは、SimulationCity内の生成AIパイプラインと知識蒸留プロセスを経て、第6世代車載ASICへ最適化された形で統合されつつあります1。
自動車産業の先行開発・ADAS/AD部門がWaymoの東京進出から導き出すべき技術的示唆は、以下の三点に集約されます。
第一に、大規模AIモデルと決定論的制御工学のハイブリッド設計です。エンドツーエンド学習がもたらす高度な状況予測能力を活用しつつも、アクチュエータ出力の最終防壁として数学的に検証可能なルールベースのセーフティシールドを配置するアーキテクチャが、レベル4社会実装における世界標準となることは確実です。
第二に、車載フロントエンド処理に特化した専用ASICの重要性です。センサー数を削減しつつ高解像度な知覚品質を担保するためには、TSMC先端ノード等を活用した低遅延なセンサーフュージョン・ハードウェア処理パイプラインの自社設計能力が不可欠となります。
第三に、過密都市に特化した動的デジタルツイン基盤の構築です。GNSS途絶環境に耐えうる多層HDマップと、フリート全体で道路トポロジーの微細な変化をリアルタイムに検知・差分配信する協調型OTAパイプラインの整備が、商用フリート運用の成否を決定づけます。
2027年の商用ローンチにおいて予定されている約100台規模の運行は、初期の市場実証にとどまらず、日本におけるレベル4法規制・運用体制のデファクトスタンダードを確立する試金石となります2。先行開発に携わるエンジニア各位においては、Waymoが提示する多層防衛型のハードウェア・ソフトウェア協調アーキテクチャを冷徹に分析し、自社の次世代AD/ADASプラットフォームの設計思想へと昇華させることが強く求められています。
引用文献
- Waymo in Japan, https://waymo.com/waymo-in-japan/
- Opening our doors to Tokyo riders in 2027 with Nihon Kotsu and GO, https://waymo.com/blog/2026/09/opening-tokyo-in-2027-with-nihon-kotsu-go/
- Japan’s 1st driverless taxi service eyed in Tokyo in 2027, https://english.kyodonews.net/articles/-/85077
- 6th Generation Waymo Driver Launches into Life – CleanTechnica, https://cleantechnica.com/2026/02/13/6th-generation-waymo-driver-launches-into-life/
- Demonstrably Safe AI For Autonomous Driving – Waymo, https://waymo.com/blog/2025/12/demonstrably-safe-ai-for-autonomous-driving/
- 本当に免許不要でノーヘルをOKにするの? 電動キックボードの規制, https://young-machine.com/2022/04/20/316292/
- もし電動キックボードに乗るのなら、これだけは知っておきたい, https://jafmate.jp/safety/sp_20241212.html
- A look inside the sixth-generation Waymo Driver | WardsAuto, https://www.wardsauto.com/news/archive-auto-waymo-6th-generation-driver-autonomous-driving-hardware-robotaxi-lidar-ai/725519/
- Meet the 6th-generation Waymo Driver: Optimized for costs, https://waymo.com/blog/2024/08/meet-the-6th-generation-waymo-driver/
- What is Waymo’s Autonomous Driving ASIC? How Over 1,000 TOPS, https://book.st-hakky.com/en/industry/waymo-autonomous-driving-asic-chip
- Beginning fully autonomous operations with the 6th-generation, https://waymo.com/blog/2026/02/ro-on-6th-gen-waymo-driver/
- Waymo launching China-made van that won’t fail in rain, snow, https://daily.dev/posts/waymo-launching-china-made-van-that-won-t-fail-in-rain-snow-1urk8bxuc
- The intelligence shift: foundation models, transformers, and end-to, https://medium.com/@andreea_16062/the-intelligence-shift-foundation-models-%20transformers-and-end-to-end-architectures-are-98abd5bb9846
- EMMA: End-to-End Multimodal Model for Autonomous Driving, https://openreview.net/forum?id=kH3t5lmOU8
- AI at Work – University of Liverpool Repository, https://livrepository.liverpool.ac.uk/3193813/1/201433288_Jan2025.pdf
- 1 Learning Naturalistic Driving Environment with Statistical Realism 2, https://par.nsf.gov/servlets/purl/10460888
- Employment Agreements: Five Issues to Watch For, https://www.computer.org/publications/tech-news/community-voices/reinforcement-learning-in-agentic-systems
- Transitioning from Rule-Based Driving to Large Driving Models – arXiv, https://arxiv.org/html/2603.16050v1
- 自動運転の普及によって移動手段はどう変化していくのか? – マクニカ, https://www.macnica.co.jp/business/maas/columns/146709/
- <CASE/モビリティ Update> 「道路交通法の一部を改正する法律案, https://www.nagashima.com/publications/publication20220404-2/
- 自動運転移動サービス社会実装・事業化の手引き – 国土交通省, https://www.mlit.go.jp/jidosha/content/001751816.pdf
- 自動運転の実現に向けた 警察の取組について, https://www.mirai.nagoya-u.ac.jp/archives/nu_coi/ftp/web-coiura/case_siryou/20190731_7thCASE_SugiKoshi.pdf
- 令和 5 年度 安全設計・評価ガイドブック – (RoAD to the L4), https://www.road-to-the-l4.go.jp/activity/guideline/pdf/20230811_Guidebook_Ver1.pdf
- Robotaxi Connectivity Explained in Simple Terms – Cubic3, https://www.cubic3.com/blog/robotaxi-connectivity-foundations/
- Robotaxi remote operations connectivity -the 5G reality – Cubic3, https://www.cubic3.com/blog/robotaxi-remote-operations-connectivity/
- the human safety net propelling autonomous vehicles forward, https://ukinvestormagazine.co.uk/teleoperation-the-human-safety-net-propelling-autonomous-vehicles-forward/
- Sharing our safety framework for fully autonomous operations, https://waymo.com/blog/2020/10/sharing-our-safety-framework/
- Scaling Robotaxis Requires More Than Autonomy | Blog | Webbing, https://webbingsolutions.com/scaling-robotaxis-requires-more-than-autonomy/
- Control Center Framework for Teleoperation Support of Automated, https://www.arxiv.org/pdf/2503.24249v1
- Waymo to start Tokyo robotaxi service next year in Asia push, https://www.japantimes.co.jp/business/2026/09/15/companies/waymo-tokyo-robotaxi-launch/