今泉注:
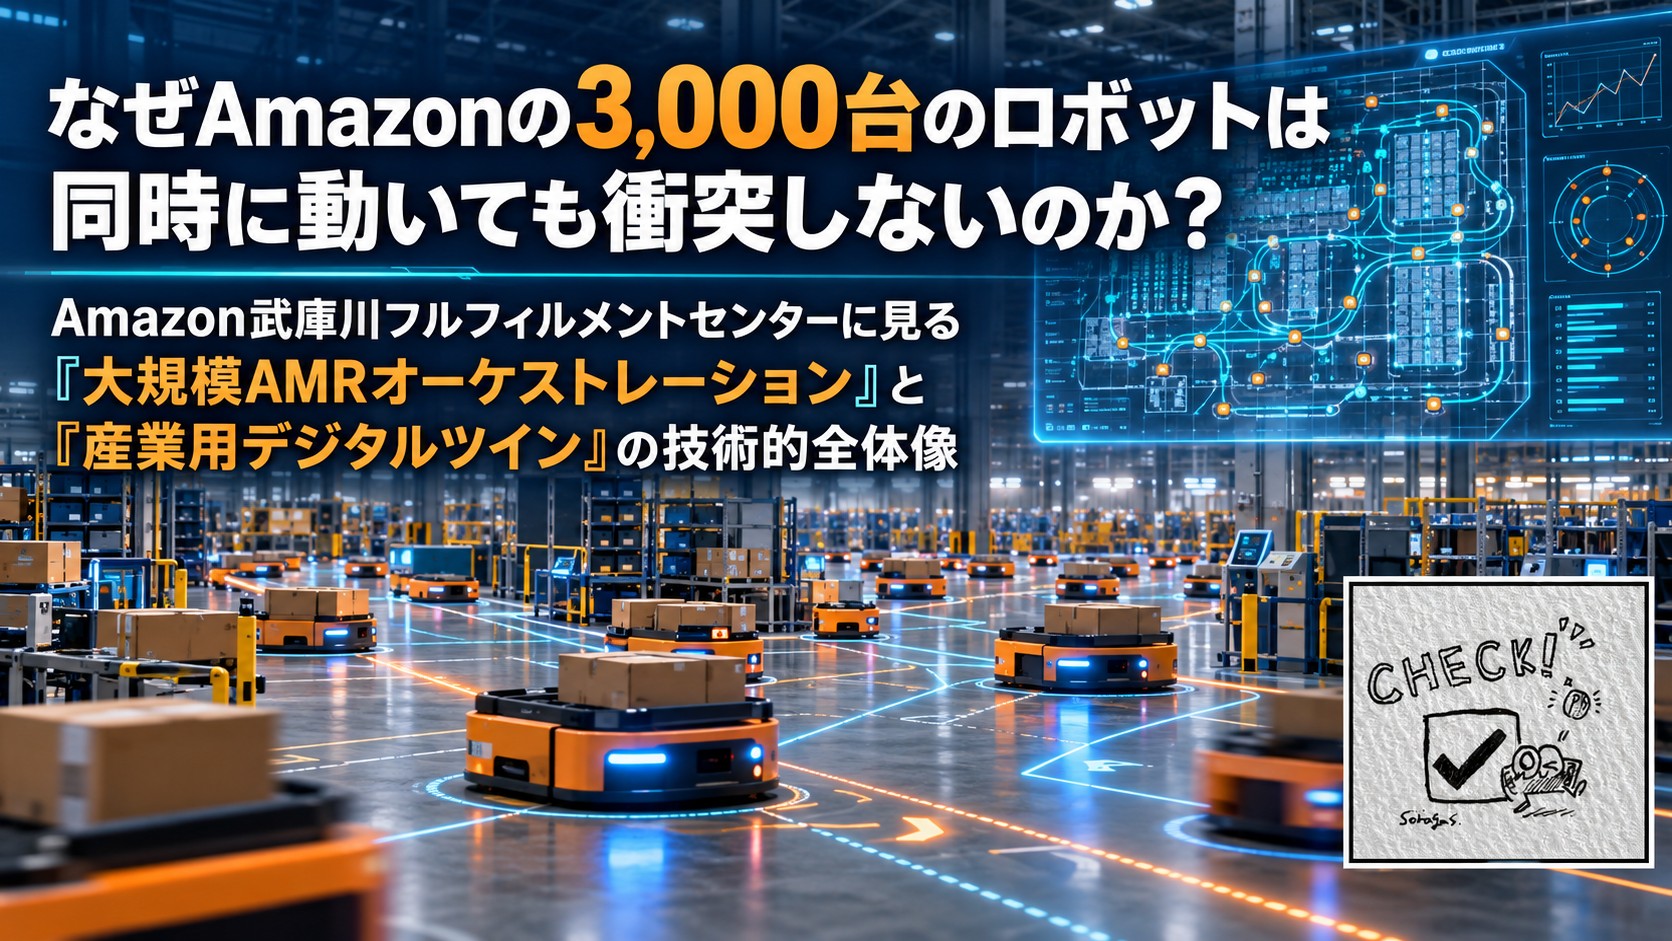
本レポートは、Amazonの最新の武庫川フルフィルメントセンターで稼働している3,000台のAMRが衝突せずにリアルタイムで動作している技術的な背景を何本かのGeminiディープリサーチ・アルゴリズムによるレポートとして解明し、それを1本にまとめたものです。全体として2万7,000字あるため、冒頭にサマリーを付けました。


忙しい人のためのサマリー:Amazon武庫川FCに見る自動化の本質
2026年8月に開設された兵庫県尼崎市の「Amazon武庫川フルフィルメントセンター(FC)」は、延床面積約11万平米、1日最大各50万個以上の入出荷能力を誇る関西最大の物流拠点です。約3,000台の自律搬送ロボット(ドライブ)と約3万台の可搬式保管棚(ポッド)が同時稼働し、保管効率を従来比40%向上させています。
本書が解き明かす本質は、単なる「省人化設備の導入」ではなく、「クラウド・AI・デジタルツインの計算力」と「物理現場」を完全同期させたサイバーフィジカルシステム(CPS)の構築にあります。
忙しいビジネスパーソンのために、その技術的・戦略的ポイントを5つの核心に凝縮して解説します。
1. 4層ソフトウェアスタック:時間軸の振れ幅を制御する
- 課題: 数時間先を見据える出荷計画(CPT管理)から、車輪のスリップや安全停止といった1ミリ秒単位の車体制御まで、物流現場には長大な時間軸のギャップが存在します。単一のシステムでは計算が破綻します。
- 解決策: システムを「基幹・WMS層(クラウド)」「倉庫実行・WES層」「フリート制御・WCS層(エッジ)」「車載組込制御層」の4層に明確に分離。
- 効果: 上位は物理座標を気にせず注文処理に専念し、下位は決定論的なリアルタイム安全制御を担保することで、疎結合性と堅牢性を両立させています。
2. 先端アルゴリズム:過密フロアで「衝突・立ち往生ゼロ」を実現
- 課題: 3,000台が過密に行き交う通路では、交差点の出合い頭の追突(頂点衝突)やすれ違いの正面衝突(エッジ衝突)を防ぐ経路探索(MAPF問題)が計算量爆発(NP困難)を引き起こします。
- 解決策:
- RHCR(ローリングホライズン衝突解消): 無限の未来ではなく、直近の有限時間窓内の衝突のみを解き、時間をスライドさせながら再計画を反復。
- SILLM & CS-PIBT: 深層模倣学習でミリ秒単位の行動推論を行い、決定論的セーフティシールド(CS-PIBT)が衝突を100%排除。
- STN(Simple Temporal Network): 離散パスに「スラック(時間的猶予)」を持たせ、現場の微小な遅延を後続車の速度調整で自律吸収。
- 効果: 空きセル占有率40%の超過密環境でもデッドロックを起こさず、1万台規模へのスケールアウトを可能にしています。
3. 産業用デジタルツイン:実機を配備する前に仮想空間でリスクを潰す
- 課題: 現場でカメラの読み取りミスや通信遅延、交差点渋滞が起きれば、莫大な改修コストと物流遅延が発生します。
- 解決策: NVIDIA Isaac Simを基盤とする「Sensor Workbench」を開発し、CADデータを「OpenUSD」へ統合。実機と全く同一の制御コードを動かす「SITL(Software-in-the-Loop)」環境をAWSクラウド上に数千台規模で展開。
- 効果: 光学環境(照明の影や反射、網膜安全性)や通信障害・物量スパイク耐性を実機導入前にストレステストし、立ち上げ期間とトラブルを極小化しています。
4. 協調ゾーン(HRI):金網フェンスを撤廃する多層防御セーフティ
- 課題: 人間と重量ロボットが空間を共有するオープンエリア(荷役ドック等)では、作業員の安全確保が最優先となります。
- 解決策:
- 自律型AMR「Proteus」: LiDARとビジョンAIで人間や障害物をリアルタイム識別し、安全領域を動的伸縮。進行方向へ「緑色の光ビーム」を床面照射し、進路を直感的に伝達。
- Robotic Tech Vest(RTV): 保守員が装着する無線ベストを検知し、人間の周囲に「動的保護バブル(仮想境界)」を展開して周囲のロボットを自動迂回。
- 多層防御(Defense-in-Depth): AIが予測回避し、ソフトウェアが減速制御し、最後はハードウェア安全リレーが物理的にモーター動力を遮断(ISO国際規格準拠)。
- 効果: フロア全体を止めることなく安全な保守・荷役作業を可能にし、無事故運用を継続しています。
5. 生成型フィジカルAI:倉庫全体を生命体のように最適化する
- 交通管制AI「DeepFleet」: 100万台以上の走行データから事前学習した基盤モデルが、各ロボットの最短経路選択による「局所的渋滞」を先回り予測。グリッド通過コストを動的に書き換え、総移動時間を約10%削減し、省電力化を達成。
- 動的在庫再配置(DSLP)& 予測的ポッド配置: 人気商品をあえて別々の棚へ分散保管(カオティックストレージ)してピッキングの集中を回避。さらにカート投入などの先行シグナルを捉え、注文確定前に棚をステーション近傍へ自動回送。
ビジネスリーダーへの示唆:日本の産業界が学ぶべきDXの本質
武庫川FCが示すモデルは、日本の「物流の2024年問題」や構造的な労働力不足に対する根本的な解答の一つです。学ぶべきは「ロボットの導入」という設備投資ではなく、以下の3点に集約されます。
- 全体最適のアーキテクチャ設計: クラウドからマイコンまで責務を階層分離し、拡張性を確保すること。
- デジタルツイン主導の開発: 現場の現物合わせを廃し、シミュレーション空間で100%検証してから実展開すること。
- CPSの継続学習ループ: 現場の走行ログをクラウドへ還流させ、翌日の運行効率を自律的に引き上げ続けるデータ循環基盤を持つこと。
第1章:イントロダクション――関西最大拠点「Amazon武庫川FC」新設の全貌とインパクト
第1節:武庫川FC(尼崎市)の施設概要と投資背景
関西最大級の物流インフラが尼崎市に誕生
2026年8月5日、アマゾンジャパンは兵庫県尼崎市に新たな物流拠点「Amazon武庫川フルフィルメントセンター(以下、武庫川FC)」を開設しました。本施設は、大型物流施設「GLP ALFALINK尼崎 北棟」内に位置し、延床面積は約11万1,000平方メートル(商品保管容量は約117万立方フィート)に達します。同社にとって尼崎市内では2拠点目、そして関西エリアにおいては最大規模を誇る中核物流拠点となります。
尼崎市という立地は、関西の二大消費地である大阪市と神戸市の中間に位置する阪神間の要衝です。阪神高速や名神高速道路へのアクセスに優れ、京阪神の大規模商圏へ短時間でアクセスできるだけでなく、中国・四国地方への広域幹線輸送においても極めて高い結節点機能を備えています。Amazonは2021年から2025年までの5年間で兵庫県内に1,800億円を超える戦略的投資を実行しており、今回の武庫川FC新設は、関西全域における配送網の密度と即応性を根本から引き上げるための布石といえます。
1日最大50万個の入出荷を支える「3,000台のロボット」と「3万台のポッド」
武庫川FCの最大の特徴は、その圧倒的な処理能力と高度な自動化設備にあります。本施設では、商品の入荷と出荷でそれぞれ1日最大50万個以上を取り扱うキャパシティを有しています。
この膨大な物量を支えているのが、同社の基幹自動化技術「Amazon Robotics」です。施設内には、「Drive(ドライブ)」と呼ばれる自律型搬送ロボットが約3,000台、そして商品を高密度に格納する専用の可搬式保管棚「Pod(ポッド)」が約3万台導入されています。
単一の倉庫施設において約3,000台ものロボット群が同一フロアで稼働する規模は、国内はもちろん世界的にもトップクラスの過密環境です。ポッドの導入によって、従来の固定式スチールラック棚と比較して在庫保管効率が最大約40%向上しており、限られた延床面積の中でより多品種・大容量のSKU(在庫保管単位)を保持することが可能になりました。これにより、同社の自社販売商品のみならず、「フルフィルメント by Amazon(FBA)」を利用する数多くの出品事業者に対しても、迅速な出荷リードタイムと豊富な在庫受け入れ体制を提供しています。
「物流の2024年問題」と労働力不足に対する構造的ソリューション
現在、日本の産業界および物流業界は、トラックドライバーの時間外労働規制に伴う輸送力不足(いわゆる「物流の2024年問題」)の本格化や、急速に進む生産年齢人口の減少という深刻な構造的課題に直面しています。幹線輸送の運行時間が厳格に制限される中、サプライチェーン全体で配送スピードとサービス品質を維持するためには、「倉庫内滞留時間の極小化」と「トラック出発時刻に合わせた確実な庫内オペレーション」が不可欠です。
武庫川FCが備える1日50万個超の高速処理能力と、3,000台規模のロボット群による定時入出荷体制は、まさにこの輸送制約に対する強力なインフラとして機能します。集荷トラックの出発デッドライン(CPT:Critical Pull Time)に合わせて庫内作業を秒単位で最適化し、荷待ち・荷役時間を削減することで、長距離輸送のドライバー拘束時間を抑制する役割を果たします。
さらに、約3,000台のロボットが重労働である棚搬送を代替することで、現場作業員の身体的負荷を大幅に軽減しつつ、安全衛生管理、品質管理、設備保全、ソフトウェア運用など、多岐にわたる高度な雇用機会を創出しています。武庫川FCの新設は、単なる倉庫拠点の拡張ではなく、労働力不足と物流制約の時代においてサプライチェーンの強靭性を確保するための、データとロボティクスを融合した先駆的なモデルケースといえます。
第2節:Amazon Roboticsがもたらす「保管効率」と「労働生産性」の革新
固定棚から「Goods-to-Person(GTP)」への転換と歩行時間のゼロ化
従来の一般的な物流倉庫におけるピッキング作業は、人間が伝票やハンディターミナルを手に広大な倉庫内を歩き回り、固定された棚から該当商品を探し出す「Person-to-Goods(PTG)」方式が主流でした。この方式では、作業員の総労働時間のうち半分以上、時には6〜7割が「棚から棚への移動(歩行)」に費やされており、作業員の身体的疲労の蓄積や作業効率の頭打ちを招く構造的な要因となっていました。
Amazon Roboticsがもたらした最大のパラダイムシフトは、この関係性を逆転させた「Goods-to-Person(GTP:商品が人へ届く)」モデルへの移行です。武庫川FCでは、注文が入ると自律走行ロボット(ドライブ)が該当商品を格納した専用棚(ポッド)の下へ潜り込み、棚全体をわずかに持ち上げて作業ステーションまで自動搬送します。
ステーションに立つ作業員は、一歩も歩き回ることなく、目の前に次々と運ばれてくるポッドの指定されたビン(仕切り棚)から商品をピックする作業に専念できます。さらに、画面上のビジュアルガイダンスやプロジェクションによるピッキング箇所の指示により、迷いや誤認の余地を排除しています。これにより、作業員の歩行時間を実質的にゼロ化し、1人あたりのピッキングスループットを飛躍的に引き上げると同時に、腰痛や足腰への負担といった身体的負荷を大幅に軽減することに成功しています。
なぜ保管スペース効率が「約40%」も向上するのか
武庫川FCにおいて、固定棚方式と比較して保管効率が最大約40%向上している背景には、GTP方式ならではの空間設計の合理化が存在します。
第1に、「人間用の常設通路の撤廃」です。固定棚の倉庫では、作業員やすれ違う台車、フォークリフトが通行するために、棚と棚の間に一定の幅を持つ通路を網の目のように確保し続ける必要があります。一方、Amazon Roboticsが運用される「ロボティクスフロア」内では、ポッド同士をわずか数センチの間隔で高密度に整列配置できます。必要なポッドを取り出す際には、ロボットが周囲のポッドを一時的に退避させて道を開ける動的なスペースマネジメントを行うため、無駄な空き通路を恒久的に確保しておく必要がありません。
第2に、「全方位アクセスと垂直空間の最大活用」です。ロボット専用に設計された可搬棚「ポッド」は、4つの面すべてに異なるサイズ・深さの収納ビンを備えており、多品種少量のSKUを隙間なく詰め込むことが可能です。人の背丈やフォークリフトの旋回半径といった物理的制約から解放され、天井高を最大限に活かした立体的な高密度保管を実現しています。
限られた敷地面積のなかでより多くの在庫を保持できることは、地価が高く広大な用地確保が難しい阪神間のような都市近郊エリアにおいて、拠点あたりの投資対効果(ROI)を最大化する決定的な優位性をもたらします。
「単なる省人化」を超えたデータドリブン拠点への進化 多くの企業において、物流自動化は往々にして「人件費削減」や「省人化」という狭い文脈で捉えられがちです。しかし、Amazon Roboticsの本質は、倉庫を単なる商品の保管場所から、サプライチェーン全体の情報を統括・駆動する「データドリブンな計算プラットフォーム」へと昇華させた点にあります。
ロボティクスフロア内における3万台のポッドと約3,000台のロボットは、すべてリアルタイムに追跡されるエッジノードとして機能しています。どの棚のどの位置にどの商品が何個存在し、どのステーションが現在どの速度で注文を処理しているかという物理世界の挙動が、ミリ秒単位でデジタルのデータストリームとして上位システムへ吸い上げられます。
このリアルタイムな在庫と稼働データは、後述するカオティックストレージ(無作為保管)の最適化や、ユーザーの注文予測に基づく棚の事前配置(Predictive Pod Positioning)、さらには全国のFCや配送網全体を跨ぐ在庫引き当てロジックと密接に連動しています。
武庫川FCのロボット群は、単に荷物を運んでいるだけではありません。物理的な物流オペレーションを完全なデジタル空間の制御下に置き、サプライチェーン全体のボトルネックを動的に解消し続けるための「フィジカルな実行エンジン」として機能しているのです。
第2章:オーケストレーションの心臓部――ミリ秒から時間軸を統合する「4層ソフトウェアスタック」
第1節:なぜ階層分離が必要なのか?(レイテンシと責務のトレードオフ)
時間単位からミリ秒単位まで――物流システムが抱える「時間軸の長大な振れ幅」 武庫川FCのように、3,000台規模の自律移動ロボット(AMR)と3万台の可搬棚が同一フロアで稼働する施設を統括・制御する際、最も困難な技術的障壁となるのが「取り扱う時間軸の途方もないダイナミックレンジ」です。
物流拠点のミッションの最上位には、顧客への配送約束を守るための厳格な出荷スケジュールが存在します。具体的には、全国の配送拠点やデリバリーステーションへ向かう幹線トラックの出発締切時刻(Critical Pull Time: CPT)です。この時間軸は「数時間〜数日単位」の長大なスパンで計画され、膨大な顧客注文データを需要予測や在庫引当アルゴリズムと照合しながら、どのオーダーを何時までに梱包・出荷すべきかという大局的な最適化が行われます。
一方で、視点を倉庫フロアの物理現実に移すと、全く異なる時間軸の制約が支配しています。約500kgから1tを超える重量のポッドを持ち上げて秒速1〜2メートルで走行するロボットの足元では、床面のわずかな凹凸や埃による車輪のスリップ、急制動時の慣性モーメント、交差点での他機や障害物の検知といった事象が常に発生しています。これらに対してモーターの駆動トルクを微調整したり、緊急停止リレーを作動させたりする処理は、「1ミリ秒〜数十ミリ秒(50Hz〜1kHz)」という極めてシビアなリアルタイム性が要求されます。
もし、これほど隔絶した時間軸(時間単位のサプライチェーン計画とミリ秒単位の車体制御)を単一のモノリシックな(一枚岩の)システムで管理しようとすれば、計算リソースの競合やネットワークの遅延によってシステム全体が瞬時に破綻してしまいます。
疎結合性と決定論的リアルタイム性を両立させる設計思想 この長大な時間軸のギャップと計算の複雑性を克服するために採用されているのが、「レイヤード(階層化)オーケストレーション」というアーキテクチャ設計です。Amazon Roboticsの制御基盤は、レイテンシ要求、状態空間のスコープ、耐障害性要件に応じて責務を明確に切り分けることで、「疎結合性」と「決定論的リアルタイム性」を両立させています。
- 上位レイヤーにおける「疎結合性(Loose Coupling)」: 需要予測や注文処理、作業割り当てを司るクラウド側のシステム群は、個々のロボットがフロアのどの座標にいるかといった物理的詳細を一切気にしません。これらは「注文AのためにポッドBをステーションCへ運ぶ」という論理的なタスクを定義し、非同期メッセージングを介して下位へ指示を流す責務のみを担います。この抽象化によって、上位システムはロボットのハードウェア仕様や台数の増減に左右されることなく、クラウドのスケーラビリティを最大限に活かした高度なデータ処理に専念できます。
- 下位レイヤーにおける「決定論的リアルタイム性(Deterministic Real-Time)」: 一方で、現場のエッジサーバーやロボット車載の制御システムは、指定された時間枠内(デッドライン内)に必ず処理を完了させて応答する「決定論的な動作」が数学的・物理的に保証されていなければなりません。仮にネットワークの一時的な瞬断や上位クラウドの負荷増大が発生したとしても、車載システムが自律的に減速・停止するフェイルセーフを完備していれば、物理的な衝突事故は絶対に発生しません。
このように、上位の「柔軟で広域な計画最適化」と、下位の「厳密で局所的な安全制御」を明確に分離し、それぞれのレイヤーが自身の果たすべき責務に特化して連携する構造こそが、数千台規模のAMR群を24時間ノンストップで群制御するための不可欠な基盤となっています。
第2節:上位2層(基幹・WMS層 & 倉庫実行・WES層)のデータ連携
AFT WMSによる大局的オーダー管理と非同期メッセージング基盤 物流拠点の制御ピラミッドにおいて、最上位の頭脳として機能するのが基幹サプライチェーン層および倉庫管理システムである「AFT WMS(Amazon Fulfillment Technologies Warehouse Management System)」です。
AFT WMSは、AWSクラウド上の分散データベースやマイクロサービス群を基盤とし、武庫川FC内に保管された数百万点に及ぶSKUの在庫ステータス、リアルタイムな入荷実績、そして全国から秒刻みで流入する顧客注文データを統合的に処理します。その主たる責務は、出荷締め切り時刻(CPT)に遅延が生じないよう、膨大なオーダーを配送ルートや荷姿、優先度に応じて最適な作業グループへと「バッチング(束ねる処理)」することです。
ここで重要な点は、AFT WMSは「どのポッド(棚)を動かすべきか」という物理的な制御パラメータを直接生成しないという点です。WMSが生成するのは、あくまで「注文識別子(Order ID)」「要求SKU」「仕向地ステーション番号」「出荷デッドライン(CPT)」といった論理的な作業要求(Job)に留まります。
この論理要求は、AWS SQS(Simple Queue Service)/ SNS(Simple Notification Service)やApache Kafkaなどをベースとする高スループットな非同期メッセージングキューを介して、次層の倉庫実行層へと配信されます。クラウド側の注文バッチング処理と現場側の物理制御をキューイングによって非同期に結合することで、セール時などの注文急増(スパイク)が発生した場合でも現場システムが過負荷でダウンすることを防ぎ、高いシステム耐障害性とスケーラビリティを確保しています。
WES(Floor Management System:FMS)が果たす「論理要求から物理フロアへの橋渡し」 メッセージキューから論理要求を受け取るのが、倉庫実行システム(WES)の中核を担う「Floor Management System(FMS)」です。AWSと拠点内オンプレミスの分散クラスタ環境で稼働するFMSは、WMSの「何をいつ出荷するか」という抽象的な指示を、現場フロアの「どのポッドをどのステーションへ運ぶか」という具体的な物理要求へと翻訳・橋渡しする役割を果たします。
FMSは、施設内に展開された3万台におよぶポッドの正確な現在位置、各ポッドのどのビン(棚枠)にどの商品が何点格納されているかという詳細な引当状況をリアルタイムに把握しています。
たとえば、WMSから「商品Xを出荷せよ」という指示が届いた際、商品Xはフロア内の複数箇所のポッドに分散保管されています(カオティックストレージ方式)。FMSは、それら候補ポッドの現在座標、目標ステーションまでの走行距離、通路の混雑予測などを瞬時に比較評価し、物流全体のボトルネックを生まない最適なポッドを1つ特定して搬送タスクを確定させます。この処理サイクルは「秒〜サブ秒単位」で常時反復実行されています。
ステーション作業スピードとポッド現在地のマッチング最適化 FMSの真骨頂は、単に最短距離のポッドを選ぶだけでなく、「作業ステーション側の処理ペース」と「ロボットの搬送時間」を完全に同期させる動的なキュー制御(Station Management)にあります。
各作業ステーションには人間や自動仕分け設備が配置されていますが、作業員のスキルや商品のサイズ・形状によって、ピッキングにかかる実時間は常に揺らぎます。ステーションの作業が滞っている場所にポッドを連続して送り込めば、ステーション前にロボットの長蛇の列(渋滞)が発生してフロア全体の通路を塞いでしまいます。逆に、ポッドの到着が遅れれば、作業員の手待ち時間が発生して施設全体のスループットが低下します。
FMSは各ステーションの現在の作業キュー消化速度をミリ秒単位でモニタリングし、作業員が今扱っている商品のピックが完了する数秒前のタイミングを狙って、次のポッドがジャストインタイムでステーションへ滑り込むよう配車タイミングを精密にコントロールします。
ステーションの処理速度、ポッドの保管位置、走行ルート上の混雑状況という3つの変数を同時に解き明かし、「ポッド選定」「ステーションキュー最適化」「タスク配分」をミリ秒〜秒単位で調停し続けることで、武庫川FCの3,000台のロボット群と作業員は、互いの足を引っ張ることなく流れるような同期稼働を維持できているのです。
第3章:過密フロアの衝突ゼロを実現する「数理モデルと先端アルゴリズム」
第1節:MAPF(マルチエージェント経路探索)問題の数学的難しさと「RHCR」
離散グリッドグラフにおける2大衝突制約(頂点衝突・エッジ衝突)の定義 武庫川FCのように、数千台規模のAMRが同一平面上を高密度に行き交う空間を制御するにあたり、フロアは数学的にノード(頂点)とエッジ(辺)で構成される無向グラフとして離散モデル化されています。ここでノードはロボットが占有可能な格子状の「グリッドセル」を表し、エッジは隣接するセル間を移動可能な「遷移経路」を意味します。各タイムステップにおいて、ロボットに許される動作は「隣接セルへの移動」または「現在のセルでの待機」のいずれかです。
この環境下で計算機が解くべき経路探索問題は、計算量理論において「Multi-Agent Path Finding(MAPF:マルチエージェント経路探索)」と呼ばれ、エージェント数の増加に伴って探索空間が指数関数的に増大するNP困難な課題として知られています。システムは全機体の最短搬送時間を追求しつつ、数学的に以下の2大衝突制約を同時に、かつ完全に排除しなければなりません。
- 頂点衝突(Vertex Collision)の排除: 同一時刻(同一タイムステップ)において、複数のロボットが同一のノード(セル)を重複して占有することは許されません。これは物理空間における追突や交差点での出合い頭の接触を意味します。
- エッジ衝突(Edge Collision)の排除: 同一タイムステップ間に、隣接する2つのセルを挟んで複数のロボットが互いの位置を入れ替えるような逆方向のすれ違い動作(スワップ)は許されません。狭い単一通路において正面衝突を引き起こすため、一方の機体が待機するか迂回する必要があります。
単一のロボットであればA*探索などの標準的なアルゴリズムで容易に最短経路を導出できますが、数百〜数千のエージェントが互いの進路を動的障害物として塞ぎ合う過密環境では、全体の経路の組み合わせ数が爆発し、通常の探索手法では数秒はおろか数時間かけても解を導出できなくなります。
「Lifelong MAPF」の計算量爆発を抑える「RHCR」のメカニズム さらに実運用の物流倉庫では、学術研究で一般的な「全機体が一度にスタートし、ゴールに到着したら終了する」という静的なワンショット型問題は存在しません。ロボットはあるステーションへの棚搬送を終えると、即座に次の回収タスクや充電タスクが割り振られ、24時間絶え間なく動き続ける「Lifelong MAPF(LMAPF)」問題に対処し続ける必要があります。
目的地が未来永劫更新され続ける環境において、無限の未来までの全経路を静的に事前計算することは計算量的に不可能です。そこでAmazon Roboticsの研究チームらが開発し、中核アルゴリズムとして採用しているのが「Rolling-Horizon Collision Resolution(RHCR:ローリングホライズン衝突解消)」です。
RHCRの基本アーキテクチャは、時間軸を「時間窓幅(Time Horizon: w)」と「再計画周期(Replanning Period: h、ただし h <= w)」に分割してスライドさせていく点にあります。 システムは無限の未来を見に行くのではなく、現在時刻から時間窓終端(w ステップ先)に至る有限区間内において発生する衝突のみを探索・解消対象とします。それ以降の遠い未来における潜在的な衝突はあえて計算から除外することで、探索空間を劇的に圧縮します。各ロボットは、先行する他機がすでに予約を確定させた時空間ノード(特定時刻における特定セル)を動的障害物として扱い、Location-Time A* 探索等を用いて時間窓内の最短経路を導出します。
計算された経路のうち、全区間を走行するのではなく、最初の再計画周期(h ステップ分)のみを実機が実際に走行します。そして h ステップが経過した瞬間に、各機体の最新の現在位置、新規投入されたゴール情報、現場の遅延状況を取り込み、次の時間窓に対する再計画を反復実行(ローリング)します。
空きセル占有率40%の過密環境でも1,000台以上を破綻なく動かす原理 このRHCRアルゴリズムがもたらす最大のブレークスルーは、超高密度なフロアにおけるデッドロック(立ち往生)の完全回避と高スループットの維持です。
通常の経路探索では、稼働台数が増えて通路の空きセル占有率が30〜40%に達すると、ロボット同士が互いに道を譲り合えずに輪っか状に停止する「循環デッドロック」が頻発します。しかしRHCRでは、有限時間窓の中で常に未来の数ステップ先までの競合を先回りして解決しつつ、一定周期で最新の物理状態へと計画をリセット・更新し続けます。
実験的検証においても、フロアの空きセルのうち実に38.9%〜40%をロボットが埋め尽くす極限の過密環境下において、1,000台規模のエージェント群が一切の立ち往生を起こすことなく、安定して高い搬送スループットを維持し続けられることが実証されています。
無限に続く物流タスクを有限の窓で切り取り、滑らかに時間をスライドさせながら局所計算を積み重ねるRHCRの数理構造こそが、武庫川FCの過密フロアで約3,000台ものロボットを衝突ゼロで稼働させるための基礎骨格となっています。
第2節:AIによる超大規模スケールアウト――SILLMとCS-PIBT
探索ベース解法の限界を突破する深層模倣学習「SILLM」 前節で解説したRHCRやCBS(Conflict-Based Search)などの探索ベース手法は、千台規模のAMR制御において実用的な最適性を証明してきました。しかし、施設規模がさらに拡大し、ロボットの運用台数が数千台から1万台規模の超大規模フリートへと達した際、従来のグラフ探索型アルゴリズムは再び「計算量の壁(組合せ爆発)」に直面します。
過密状態の交差点や狭い通路において、エージェント同士が互いに道を譲り合う局所的なルールベース制御を解く代表的なアルゴリズムに「PIBT(Priority Inheritance with Backtracking:優先度継承)」およびそれに大規模近傍探索を統合した「Windowed PIBT-LNS(WPL)」が存在します。後続車両が先行車両を押し出すように優先度を動的に受け渡して進路を譲らせる優れた手法ですが、エージェント数が万単位に達すると、中央集中型のソルバーによるリアルタイム計算は次第に遅延を招くようになります。
この探索ベース解法の計算限界を突破するために提唱されたのが、深層模倣学習(Imitation Learning)を活用した「SILLM(Scalable Imitation Learning for Lifelong MAPF)」です。SILLMでは、計算コストの高いWPLソルバーが導き出した膨大な最適行動データを教師とし、空間依存型通信モジュール(SSC: Spatially Sensitive Communication)を備えたニューラルネットワークにその振る舞いを模倣学習させています。これにより、重厚なグラフ探索アルゴリズムを介することなく、AIモデルが極めて高速に次の一手を推論できる仕組みを確立しました。
局所視野推論と決定論的シールド「CS-PIBT」の二重構造 SILLMの設計において極めて独創的な点は、確率論的なAI推論と、物理的な安全を保証する数学的制約を巧みに融合させた「二重レイヤー構造」にあります。
- ミリ秒単位の局所視野推論(ニューラルネットワークポリシー): 各エージェントは、倉庫フロア全体の全座標を把握する必要はありません。自身の周囲にある静的障害物、近接する他機の位置、および目的地への最短コスト(逆方向ダイクストラコスト)といった「限定された局所観測視野」を入力情報として受け取ります。ニューラルネットワークはこの局所視野から状況を瞬時に判断し、わずか数ミリ秒単位という圧倒的なレスポンス速度で行動候補(前進、待機、旋回など)を出力します。
- 衝突を100%排除する決定論的シールド(CS-PIBT): 機械学習モデルの推論は確率論的であり、0.01%であっても予期せぬ誤判定や衝突リスクを潜在的に内包しています。数千台の重量物が高速で行き交う現場において、この不確実性は許容されません。そこでSILLMでは、ニューラルネットワークが出力した行動候補に対して、「CS-PIBT(Collision Shield PIBT)」と呼ばれる決定論的なセーフティシールドを直列に介挿しています。AIが出力した次ステップの行動に対し、同一セルへの同時進入(頂点衝突)やすれ違い(エッジ衝突)の兆候がないかを数学的制約に基づいて瞬時に検証します。万が一、潜在的な衝突が検知された場合のみ、PIBTの厳密な数理制約に基づいて行動をミリ秒単位で安全な回避動作へと強制補正します。
AIによる「超高速な行動サンプリング」をフロントに置き、その出力を厳密な「決定論的セーフティシールド」で包み込むことで、計算速度と絶対的な安全性の両立を実現しています。
1万台規模への拡張性とスループット向上 このハイブリッド設計がもたらす最大の成果は、単一拠点における「1万台規模(10,000 agents)」という前例のない超大規模フリートへのスケーラビリティです。
全域の衝突ツリーを中央サーバーで探索する集中管理方式とは異なり、SILLMでは各エージェントがエッジ側で局所的に推論・判断を行うため、エージェント数が増加しても計算負荷が指数関数的に増大しません。分散されたエッジ計算と局所シールドの組み合わせによって、システム全体の計算ボトルネックが完全に解消されます。
学術的な実験検証においても、SILLMとCS-PIBTを組み合わせたアーキテクチャは、1万台規模の超高密度環境下において完全な衝突回避を達成しつつ、従来の最高水準であった探索ベース解法と比較して倉庫全体のスループットを約16%向上させることが実証されています。
武庫川FCにおける約3,000台の同時稼働を支える背景には、こうした「Lifelong MAPFの数理モデル」と「深層学習による超並列分散推論」の融合があり、将来的に更なる自動化密度の向上や次世代メガ拠点へのスケールアウトを可能にする強固な技術基盤となっています。
第3節:物理世界の遅延・スリップを吸収する「STN(Simple Temporal Network)」
離散グリッド計画と実機が直面する「物理制約のギャップ」 前節までに解説したRHCRやSILLMといった高度なアルゴリズムは、倉庫フロアを格子状のグリッドとして扱い、「各タイムステップにおいてロボットがセルAからセルBへ1マス移動する」という離散的な時空間軌道(パス)を導出します。数学的な計算モデルの上では、ロボットは瞬時に所定の最高速度へ達し、直角に向きを変え、遅延なく隣のセルへと遷移します。
しかし、現実のフルフィルメントセンターにおいて棚を持ち上げて走行するロボットは、厳密なニュートン力学と物理法則の制約下にあるハードウェアです。
- 運動力学(Kinematics & Dynamics)の制限: 最大1トン前後の重量物を積載した車体には慣性モーメントが働くため、急激な加減速は荷崩れを引き起こします。モータートルクの出力限界や、旋回時の角速度・角加速度には明確な物理上限が存在します。
- 不確定な環境要因: 走行面(床面)の摩擦係数は均一ではなく、タイヤの経年摩耗、わずかな埃や汚れによって微小な「車輪のスリップ(空転や滑り)」が不可避に発生します。また、バッテリー残量の低下に伴う出力電圧の微変動や、ポッド内部に収められた商品の偏荷重によっても加減速特性は揺らぎます。
このように、数理アルゴリズムが描く「完全な離散グリッド計画」と、現場の実機が直面する「物理制約と摩擦・遅延の不確実性」との間には、無視できない現実のギャップが存在します。
STNによる交差点優先順位の固定と「スラック(時間的余裕)」の配分 もし、この物理的な遅れを考慮せずに離散グリッドのスケジュールをそのまま実機に強制すれば、ある1台が車輪スリップによってわずか0.2秒遅延しただけで、後続車や交差する他機がスケジュール違反となり、システム全体で経路の再計算要求が雪崩を打って発生してしまいます。
この課題を解決するため、離散パスを実機の物理動作へと変換する実行パイプラインにおいて「Simple Temporal Network(STN:単純時間ネットワーク)」による時間計画の後処理が適用されています。
STNは、各ロボットが特定のノード(交差点や通路のセル)へ到達する「時刻」を変数とし、各機体の動作順序や時間的間隔を有向グラフの制約エッジとして表現する数理モデルです。
- 通過優先順位の保存: アルゴリズムが決定した「ロボットAが交差点を通過した後にロボットBが進入する」という順序関係(相対的な優先順位)をSTN上で厳格に固定します。
- スラック(時間的余裕)の動的配分: システム全体のボトルネックとなるクリティカルパス(臨界経路)以外の走行ノードに対して、意図的に一定の「スラック(時間的マージン)」を最適配分します。
これにより、絶対的な「〇時〇分〇秒〇ミリ秒にこのセルへ到達せよ」という硬直的なスケジュールから、「順序関係を守りつつ、指定された時間枠(時間窓)の範囲内で通過すればよい」という柔軟な物理実行スケジュールへと緩和されます。
玉突き渋滞を防ぐ「ショックアブソーバー(衝撃吸収)メカニズム」 STNが導入されていることで、フロア内で突発的な遅延が発生した際にも、局所的な調整のみで波及を防ぐ強力な耐障害性が発揮されます。
仮に、交差点に向かう先行ロボットが路面のスリップや一時停止によってわずかに遅れたとします。後続を走るロボットや交差路で待機するロボットは、事前に配分された「スラック」の範囲内で自身の走行速度を滑らかに落とし、先行車両との車間距離を自律調整しながら通過タイミングを自動で遅らせます。
この動作は、高速道路における車間距離の自動制御のように、局所の時間的遅延を物理走行の速度調整によってその場で吸収する「ショックアブソーバー(衝撃吸収材)」として機能します。
結果として、フロアの片隅で起きたミリ秒単位の物理的遅延が玉突き的な全域停止を誘発することを完全に防止し、クラウドやエッジサーバーに対する無駄な大域再計算の負荷を劇的に削減します。
数学的に導き出された離散最適解を、物理世界の曖昧さや力学制約に柔軟に適応させるこのSTNのクッション機構こそが、武庫川FCの過密フロアにおいて3,000台のAMRがスムーズかつ連続的に走り続けられる影の立役者となっています。
第4章:実機を動かす前にバーチャルで完結させる「産業用デジタルツイン」
第1節:NVIDIA Isaac Simと「Sensor Workbench」による光学・物理シミュレーション
現場トラブルを仮想空間で先回り解決するアプローチ 武庫川FCのように、1日最大50万個以上の荷物が行き交うメガ物流拠点では、バーコードの読み取りミスやセンサーの誤認識といったわずかな不具合であっても、ライン停止や荷物の滞留を引き起こし、施設全体に甚大な物流遅延と経済的損失を招きます。
従来、新設拠点の立ち上げや作業ステーションのレイアウト設計においては、現場に実機のカメラ、センサー、照明治具を持ち込み、数週間から数か月にわたって試行錯誤を繰り返す実機プロトタイピングが不可避でした。天井照明の乱反射、遮蔽板(バッフル)によって落ちる影、商品の包装フィルムによる白飛びなど、現地の光学環境に起因するトラブルは、実際に物理設備を組み上げてみなければ露見しにくかったためです。
この課題を根本から打破するため、Amazon Roboticsの知覚・認識部門であるAR-ID(Amazon Robotics Identification)チームは、NVIDIA Isaac Simを基盤とした高度シミュレーション環境「Sensor Workbench(SWB)」を独自開発しました。SWBの導入により、数百通りに上るカメラや照明の幾何学的・工学的配置を仮想空間上に瞬時に構築し、バーコードの読み取り耐性やオクルージョン(遮蔽)解析をデジタルのストレステストとして短時間で完結させるアプローチが確立されました。
CADから「OpenUSD」への完全マッピングと唯一の真値化(SSOT) Sensor Workbenchが極めて高い精度を誇る背景には、実世界の設計データを忠実にデジタルツインへと写像するデータパイプラインが存在します。
Amazonでは、SolidWorksなどの工業用CADソフトウェアで設計された設備やパーツの3Dモデルを、ピクサー社が開発し現在はオープン標準となっている「OpenUSD(Universal Scene Description)」形式へと1対1で完全マッピングしています。
- 階層構造の忠実な再現: パーツやアセンブリの幾何構造(ジオメトリ)、表面材質(マテリアル)、可動ジョイントの機構、座標変換情報が、分離されたUSDレイヤーとして正確に保持されます。
- 唯一の真値(Single Source of Truth:SSOT): 設計変更が生じた際にも、OpenUSDをシステム全体の唯一の真値として位置づけ、仮想空間内の動的変化を逐一USDステージに同期・記録します。
これにより、シミュレーション空間と現実のハードウェア設計との間に生じる寸法のズレや物理特性の乖離(Sim-to-Realギャップ)を極小化し、CAD図面の変更が即座に仮想検証環境へ反映されるシームレスなエンジニアリング体制を実現しています。
NVIDIA Warpによる並列GPU計算と網膜安全性(Eye-safety)検証 SWBのアーキテクチャ的特徴は、NVIDIA WarpライブラリとカスタムGPU計算カーネルを駆使したGPU並列コンピューティング設計にあります。
3Dシーンを構成する膨大なオブジェクト群をGPUメモリ上に永続保持(Persistent GPU Memory)させ、物体の位置や関節のトランスフォームが動的に変化した差分のみを並列計算するイベント駆動型アーキテクチャを徹底しています。これにより、CPUとGPU間の不要なデータ転送オーバーヘッドを完全に排除し、複数台のセンサーやカメラの視線追跡、視野角、解像度の検証を完全並行して処理することが可能となりました。
さらに、物理法則に基づく高忠実度なレイトレーシング(光線追跡)照明シミュレーションが組み込まれており、照明の照度や乱反射がバーコード読取精度に及ぼす影響を定量評価するだけでなく、作業員の網膜に対する光学的安全性(Eye-safety)の国際規格適合までも仮想空間内で検証しています。
高出力なスキャナー用LEDやレーザー光が作業員の視界に入った際の安全性基準を、物理設備を1台も発注・設置することなくデジタルツイン上で事前に保証できる点は、現場の安全衛生管理と開発スピードを両立させる上で決定的なビジネス価値をもたらしています。
第2節:実機バイナリをクラウド上でそのまま検証する「SITL(Software-in-the-Loop)」
AWS RoboMakerとNVIDIA Omniverseによる数千台規模のクラウド並列環境 単一のステーションや個別センサーの光学検証にとどまらず、武庫川FCのように数千台規模のAMRが相互に干渉し合うフロア全体の動態検証には、膨大な計算資源を束ねたクラスタ環境が不可欠です。Amazonはこの検証基盤として、AWS RoboMakerやNVIDIA Omniverseの産業向けフレームワーク(Omniverse Mega Blueprint等)を駆使したクラウドスケールのシミュレーション体制を構築しています。
AWS RoboMakerを用いたコンテナオーケストレーションにより、クラウド上の広大なAmazon EC2インスタンス群でROS(Robot Operating System)やGazebo環境を同時並行でスピンアップさせます。これにより、数百から数千台におよぶ仮想ロボットが同一の仮想フロア上で協調走行する極限状態を、分散GPU・CPUクラスタ上で容易に再現できます。物理的な実機を何千台も用意して広い倉庫に並べることなく、完全に制御された仮想空間内でフリート全体のストレステストを日常的に実行できる環境が整えられています。
実機と同一の制御コードを仮想空間で動かす「SITL」の利点 このシミュレーション環境の核心にあるのが、SITL(Software-in-the-Loop)と呼ばれる検証手法です。
従来の一般的なシミュレータでは、仮想ロボットの動作を簡略化された数式モデルで代行させることが多く、シミュレーション上では完璧に動いていたプログラムが実機に組み込まれた途端に不具合を起こすという課題がありました。対照的に、Omniverse Mega Blueprintなどを活用したAmazonのSITL環境では、物理ロボットに実際にデプロイされる制御バイナリ(組み込みファームウェアや探索アルゴリズムの実行ファイルそのもの)を、そのまま仮想空間内のエージェントに組み込んで動作させます。
仮想ロボットは、物理センサーのシミュレーションから得られた知覚情報をインプットとして受け取り、実機と全く同一の経路探索コードや加減速・旋回の運動制御ロジックをミリ秒単位で実行します。この完全な閉ループシミュレーションが実現していることで、「現場の実機でしか起きないバグ」をソフトウェア開発の段階でほぼ完全に炙り出し、実機へのデプロイに伴う手戻りを最小限に抑えることが可能になります。
パケットロスや極限負荷時のデッドロックを実機導入前に極小化する手法 SITL環境がもたらす最大のビジネス的・技術的価値は、現実世界では滅多に起きない、あるいは意図的に起こすことが危険な「エッジケース(極限環境)」を網羅的にテストできる点です。
- 通信障害シナリオの再現: 倉庫内Wi-Fiやプライベート5G環境における突発的なパケットロス、通信ジッター(遅延の揺らぎ)、特定エリアのアクセスポイント停止といったネットワーク障害をシミュレーション上で意図的に注入します。通信が数百ミリ秒途絶した際に、各ロボットが安全に制御減速停止へ移行できるか、フリート管理システムが破綻しないかを事前に厳格に検証します。
- 物量スパイクと過密デッドロックのストレステスト: セール期間中などの注文急増を模した極限の荷役負荷を仮想空間内で発生させ、通路の交差点やステーション前で複数のロボットが互いに道を塞ぎ合う循環デッドロックの発生確率を算出します。
もしデッドロックや滞留の兆候が検知されれば、アルゴリズムのパラメータやフロアの通行ルールを修正し、仮想空間で即座に再テストを行います。数千台のロボットが物理的に導入される前に、あらゆる潜在リスクをデジタルツイン上で潰し切るこのアプローチこそが、武庫川FCのような超メガ拠点を短期間で破綻なく立ち上げ、初日から極めて高い稼働率を達成するための決定的な技術的バックボーンとなっています。
第5章:金網フェンスを撤廃する「空間AI・協調ゾーン(HRI)」と多層防御
第1節:完全隔離から「人間共存」へ――自律型AMR「Proteus」のエッジ知覚
床面マーカー追従型とマーカーレス自律走行型の明確な役割分担 従来のフルフィルメントセンターにおける自動搬送システムは、人間とロボットの動線を物理的に遮断する「完全隔離モデル」を前提として設計されていました。
武庫川FCのポッド搬送を担う主力機「Hercules(ハーキュリーズ)」や重量物用の「Titan(タイタン)」は、床面に等間隔で貼り付けられた2次元マトリクスコード(FIDマーカー)を下向きカメラで読み取り、車載オドメトリと照合して自己位置を特定します。これらの機体は、金網フェンスや安全扉で人間が締め出された進入制限エリア(Robotics Floor)内を最高速度で高密度に疾走することで、極めて高い搬送スループットを叩き出します。
しかし、トラックからの荷降ろしや積み込みが行われる荷役ドック周辺、パッキングラインといったオープンエリアでは、頻繁に人間やフォークリフトが行き交うため、床面コードによる固定軌道や安全柵による隔離が成立しません。
そこで開発されたのが、Amazon初となる完全自律移動ロボット「Proteus(プロテウス)」です。Proteusは床面マーカーを一切必要とせず、360度安全LiDARや3Dカメラを用いたSLAM(自己位置推定と環境地図作成の同時実行)技術によって、安全柵のないオープンエリアを自律走行します。
重量カート(Go-Cart)の下部に薄型シャシーで潜り込み、人間作業者と同一フロアを共有しながら出荷仕分けエリアへと自在に物資を運びます。高密度な隔離グリッドを担うHercules群と、人間が活動するオープン空間を柔軟に繋ぐProteusという、明確なハイブリッド運用の棲み分けが成立しています。
空間AIによるリアルタイム物体認識と「動的保護安全領域(Safety Field)」 人間と同一の通路を重量ロボットが共存走行するにあたり、決定的な役割を果たすのが車載のエッジAIによる空間知覚パイプラインです。
Proteusに搭載された3D LiDARや深度カメラが捉えた点群データおよびRGB-D画像は、機体内のエッジAIアクセラレータによってミリ秒単位で処理されます。知覚系にはVision Transformer(ViT)や畳み込みニューラルネットワーク(CNN)が組み込まれており、周囲に存在する物体を「人間作業員」「静止パレット」「稼働中の台車」「フォークリフト」へとリアルタイムにセマンティックセグメンテーション(意味論的分類)します。
この知覚情報に基づき、Proteusは車輪周囲に展開する「保護安全領域(Safety Field)」のサイズと形状を走行中に動的にスケーリングさせます。
- 直線通路を高速巡航する際は、進行方向の前方に長い安全マージンを展開し、遠方の障害物や人の接近を先回りして監視します。
- 狭いドック内で作業員の近傍をすれ違う際や低速旋回時には、検知対象の速度ベクトルと相対距離を計算し、安全領域を作業員の動きに合わせて伸縮させます。
静的な安全距離を一律に設定する旧来のAGVとは異なり、空間知覚AIが周囲の動態に合わせて安全境界をミリ秒単位で再形成するため、安全性を極限まで高めながら、作業員の横を淀みなくスムーズに通過し続ける高い運行稼働率を実現しています。
緑色ビーム投影によるノンバーバル(非言語的)な意図伝達 人間と自律走行ロボットが安全に空間を共有するためには、ロボット側が人間を避ける知覚能力だけでなく、「ロボットが次にどう動こうとしているかを作業員が直感的に理解できる仕組み」が不可欠です。この人間・ロボット相互作用(Human-Robot Interaction: HRI)の課題に対し、Proteusには洗練された非言語的インターフェースが実装されています。
Proteusは走行中、進行方向の床面に向けて「緑色の光のビーム」をプロジェクション投影しながら移動します。床面に照射される光の軌道を見るだけで、周囲の作業員はProteusが直進しようとしているのか、あるいはどちらの通路へ旋回しようとしているのかを、視覚的・直感的に瞬時に把握できます。
もし作業員が作業中に誤ってその照射ビームエリア内へ足を踏み入れた場合、Proteusの知覚センサーが即座に反応して滑らかに減速または安全停止を行います。人間が安全な距離まで退避するか通り過ぎたことを確認すると、ロボットは自動的に方向転換を行い、新たな回避経路を自律生成して何事もなかったかのように任務を継続します。
けたたましい警報音で作業現場にストレスを与えることなく、光のインターフェースとエッジ知覚によって阿吽の呼吸で人間とロボットがすれ違うこの仕組みは、倉庫内から金網フェンスを完全に取り払い、真の「協調ゾーン」を成立させる中核技術となっています。
第2節:ウェアラブル安全デバイス「Robotic Tech Vest (RTV)」と動的ジオフェンシング
保守員進入時にフロア全体を止めないための課題解決 金網フェンスで隔離されたロボティクスフロア内であっても、機体の定期メンテナンス、床面マーカーの清掃、ポッドからの荷物の落下回収といった突発的な事象に対処するため、人間の作業員がフロア内へ直接足を踏み入れなければならない状況は日常的に発生します。
従来の運用では、作業員がエリアに進入する際、立ち入り対象となるグリッド区画一帯を手動でシステムに登録し、広範囲な進入禁止ゾーン(オフリミットゾーン)を設定する必要がありました。この運用は、対象エリア周辺のロボット運行を広域にわたって強制停止させるため、施設全体の搬送スループットを大きく押し下げ、深刻な物流遅延を引き起こす要因となっていました。かといって手動設定を省略すれば、高速走行する重量ロボットと作業員が接触する重大事故に直結します。
「作業員の絶対的な安全確保」と「倉庫全体の物流オペレーションの継続性」という相反する二つの要請を両立させるために開発されたのが、Amazon独自のウェアラブル安全デバイス「Robotic Tech Vest(RTV)」です。
サスペンダー型RTVから発信される無線信号と多重検知 RTVは、作業員が日常業務で無理なく装着できるよう、軽量なサスペンダーとユーティリティベルトで構成されたベスト型のウェアラブルデバイスです。ベスト内部には専用の無線発信センサーモジュール(RFビーコン)が組み込まれており、高信頼な電波信号をフロア内へ常時発信し続けます。
この無線信号の捕捉は、単一のシステムに依存することなく、以下の二重の検知アーキテクチャによって極めて堅牢に実行されます。
- 中央トラフィック管理システム(FMS/WCS)による大域検知: 施設内に配備された高密度な通信インフラ(産業用Wi-Fi 6/6Eアクセスポイント群や構内センサー)がベストからの電波を受信し、作業員のフロア内における絶対座標を常時トラッキングします。中央システムはこの位置情報に基づき、作業員が存在するエリア全体の交通流を大局的に再編成します。
- 走行中ロボット(AMR)の車載受信機による直接検知: Herculesなどの走行機体自身にも専用のRF受信機が搭載されています。中央サーバーからの指令だけでなく、車載受信機が作業員の接近電波を直接検知することで、仮に構内ネットワークにミリ秒単位のパケット遅延が生じた場合でも、機体単独で即座に人間の接近を把握できるインターロック(安全機構)を形成しています。
人間の周囲に「見えない保護バブル」を展開して自動迂回させる仕組み RTVを着用した作業員がロボティクスフロアへ足を踏み入れると、システムは作業員の現在地を中心とした半径数メートルの動的な安全防護エンベロープ(Dynamic Geofencing:動的仮想境界)を自動展開します。これは、作業員の身体の周囲に常時追従する「見えない保護バブル」のようなものです。
- リアルタイムな経路の自動迂回: 作業員がフロア内を歩行して移動すると、この保護バブルの座標もリアルタイムに移動します。保護バブルが接近したことを検知した周囲のAMR群は、中央管制および車載制御によって走行計画をミリ秒単位で更新し、作業員のバブル境界を避けるようにスムーズな迂回ルートを自律生成して走行を継続します。
- 非常時の確定的フェイルセーフ: もし作業員が急に向きを変えて走り出したり、死角から突発的に接近したりして十分な迂回マージンが確保できなくなった場合、保護バブルへの侵入を検知した機体は即座に安全制動をかけ、所定の車間距離を保持して自動停止します。
この動的ジオフェンシング技術の導入により、作業員はロボットが稼働し続けるフロア内を安全に歩行して点検作業を完遂できるようになり、フロア全体を止めることなく現場の保守性を極限まで高めることが可能になりました。全米の大規模拠点への配備を経て100万回以上の起動実績において無事故運用を達成しており、人と大規模ロボット群の高度な空間共有を担保する決定的なテクノロジーとなっています。
第3節:国際安全規格を満たす「ハードウェア・ソフトウェア・AIの多層防御」
確率論的なAI推論だけに命を預けない「Defense-in-Depth(多層防御)」アーキテクチャ 最新鋭のビジョンAIやディープラーニングに基づく物体認識技術は、人間作業員や障害物の検知において極めて高い精度を誇ります。しかし、機械学習による推論処理は原理的に「確率論的(Probabilistic)」な出力であり、99.99%の認識精度を達成していたとしても、逆光や粉塵、予期せぬ死角といった極限条件下において、残り0.01%の誤認識や判定遅延をゼロにすることは理論上不可能です。
1台あたり数百キロから1トンを超える重量物を積載し、時速数キロメートルで移動する搬送ロボットが人間と同じ空間で活動する以上、この微小な不確実性を放置することは人命に関わる致命的なリスクとなります。そのためAmazon Roboticsでは、AIの認識能力を過信することなく、国際的な産業機械安全規格(ISO 13849の安全度水準PLd/PLe、ISO 10218、ISO 3691-4等)に厳格に適合する多層防御(Defense-in-Depth)アーキテクチャを採用しています。
この設計思想の根幹は、「上位のインテリジェントな知覚層が万が一すり抜けたとしても、下位の決定論的(Deterministic)な安全機構が物理的に事故を食い止める」という階層的なフォールトトレラント構造にあります。
冗長化セーフティハードウェアと動的ソフトウェア制動の協調 この多層防御は、現場において「ハードウェア安全層」「制御・ソフトウェア安全層」「空間AI・知覚安全層」の3つの階層が密接に連携することで機能します。
- ハードウェア安全層(物理的な確定的遮断): システムの最下層に位置し、車載の安全認証済みセーフティLiDAR、物理的な非常停止ボタン(E-Stop)、およびハードウェアセーフティリレー回路で構成されます。この層は、上位のOS(Linux等)やアプリケーションソフトウェア、ネットワーク通信から完全に独立して動作します。仮に車載コンピュータのOSがフリーズしたり、構内Wi-Fiのパケットが完全に途絶したりしても、ハードウェア安全回路が遮断トリガーを検知した瞬間に、モーターへの駆動電力を物理的に直接遮断(ハードウェアリレーをオープン化)し、メカニカルブレーキを強制作動させて機体を急停止させます。
- 制御・ソフトウェア安全層(決定論的制動): ハードウェア遮断に至る前段階の安全を司る層であり、リアルタイムOS上で動作する決定論的な速度制限プロファイルや衝突余裕時間(Time-to-Collision: TTC)監視ロジックで構成されます。路面の摩擦係数や現在の積載重量から制動距離をリアルタイムに逆算し、規定の安全エンベロープ内に異物が侵入した瞬間に、車体姿勢を崩さない最大の制御減速度でスムーズな緊急停止シーケンスを発行します。また、通信途絶(500ミリ秒以上のパケット途絶など)が検知された場合にも、即座に安全プロファイルに基づく最大減速度での停止を実行します。
- 空間AI・知覚安全層(予測的リスク回避): 最前線で機能する空間AI層は、3DカメラやVision Transformerによる画像認識、そして前節で述べた「Robotic Tech Vest(RTV)」の無線ビーコン信号をマルチモーダルに統合処理します。死角から作業員が歩いてくる動態を早期に予測し、接触リスクが生じるはるか手前の段階で大局的な迂回ルートを再計算します。
このように、空間AIが「事前のスマートな回避」を試み、接近時にはソフトウェアが「スムーズな確定的減速」を行い、最後の境界線を越えた際にはハードウェアが「問答無用で物理動力を絶つ」という3段構えの協調体制が敷かれています。高度なAIの柔軟性と、古典的かつ厳格な安全工学の確実性を一切妥協せずに垂直統合することで、武庫川FCのような巨大施設においても人間とAMR群が真に安全に共存できる強靭な基盤が成立しています。
第6章:生成型Physical AIへの進化とスマートロジスティクスの未来
第1節:基盤モデル「DeepFleet」による大域的交通流の動的最適化
100万台以上の走行ログから生まれた「倉庫内交通管制AI」 これまでの倉庫自動化システムにおける経路制御は、あらかじめ定義された固定ルールや離散最適化アルゴリズムに基づくものが大半を占めていました。しかし、Amazonが全世界の拠点で運用する自律移動ロボット群が100万台の大台を突破したことで、システムは従来のルールベース制御から、実世界データと大規模機械学習を統合した「生成型Physical AI(フィジカルAI)」の領域へと大きな進化を遂げました。
その中核を担うのが、Amazonが実環境へ投入したロボティクス基盤モデル「DeepFleet(ディープフリート)」です。
DeepFleetは、グローバル100万台以上のロボット群が日夜走行することで蓄積された天文学的な規模の走行ログ、交差点での減速パターン、時間帯ごとの混雑動態といった実世界データを基盤モデルとして事前学習しています。施設内を個別のロボットの集合として局所的に捉えるのではなく、倉庫フロア全体を巨大な一つの生命体、あるいは複雑な都市交通ネットワークのように俯瞰し、大域的な交通流の最適解を導き出すAIシステムとして機能します。
局所最短経路の罠を打ち破る「グリッド通過コストの動的書き換え」 従来のナビゲーションアルゴリズムが抱えていた最大の構造的課題は、個々のロボットが自身にとっての「最短経路」を追求した結果として生じる「合成の誤謬(局所的渋滞)」でした。
たとえば、複数の作業ステーションへ向かう多数のロボットが、計算上最も距離の短い同一の幹線通路や主要交差点へと一斉に進入した場合、個々の選択は合理的であっても、通路の合流点や交差点には激しいボトルネックが発生します。結果として、相互の進路譲り合いや減速停止が頻発し、施設全体のスループットを著しく低下させていました。
DeepFleetはこの問題を、都市交通におけるインテリジェントな信号管制や高速道路の流入制御のようなアプローチで解決します。
- 渋滞の先回り予測: 現在のフロア状況だけでなく、数分先の注文引当やステーション稼働状況を統合解析し、どの通路や交差点に交通集中が発生するかを数手先まで高精度に予測します。
- グリッド通過コスト(Edge Weights)の動的書き換え: 混雑が予測されるエリアのグリッド辺コスト(Edge Weights)を仮想的に引き上げ、後続のロボット群に対して「物理的な距離はわずかに長いが、渋滞がなくスムーズに通過できる迂回路」を大域的に選択させます。
これにより、特定の通路への交通集中を未然に分散させ、フロア全体のトラフィック密度を常に滑らかに平準化し続ける動的な交通管制を実現しています。
総移動時間10%削減と消費電力抑制がもたらすビジネスインパクト この大域的交通流の最適化がもたらした成果は、実験室の数値にとどまらず、実運用環境において極めて明瞭な定量的効果として実証されています。
第1に、「全ロボットの総走行時間の約10%削減」の達成です。無駄な加減速や交差点での待機時間が劇的に減少したことで、ポッドが作業ステーションへ到着するまでの所要時間が大幅に短縮され、ステーションにおける到着遅延が解消されました。これは、武庫川FCのような巨大施設において、1日最大50万個以上という膨大な入出荷能力を淀みなく発揮し続けるための強力な推進力となっています。
第2に、「施設全体の省電力化と設備長寿命化」への貢献です。重量物を積載したロボットにとって、最も電力を消費し、かつメカニカルな車輪や駆動系に摩耗負荷をかけるのは「頻繁な停止と再発進(ストップ&ゴー)」の反復です。DeepFleetによって巡航速度を保ったスムーズな走行が維持されることで、機体ごとのバッテリー消費効率が向上し、1日の充電頻度や充電待機台数を抑えることが可能になりました。
物理世界の走行ログから学習した基盤モデルが、実世界の物理運行を大局的に自律制御し、スループット向上とエネルギー効率の極大化を両立させる――DeepFleetの実装は、スマートロジスティクスが静的な自動化から「自律進化するAI制御」へと完全にシフトしたことを象徴しています。
第2節:カオティックストレージと動的在庫再配置(DSLP・需要予測ポッド回送)
同一SKUをあえて分散配置する「Explosive Storage」の数理的意義 Amazonの物流拠点の保管思想として広く知られる「カオティックストレージ(無作為保管方式)」は、一見すると無秩序に商品を空きスペースへ詰め込んでいるように見えます。しかしその本質は、確率統計と数理最適化に裏打ちされた高度な保管戦略です。
特にAmazon Roboticsのフロア運用において中核をなすのが、同一種類のSKU(商品コード)を特定の保管エリアや同一ポッドに集約せず、フロア内のあちこちに散らばる異なる複数のポッドへ意識的に分散格納する「Explosive Storage(拡散保管)」手法です。
この分散配置には、極めて明確な数理的メリットが存在します。もし特定の大ヒット商品や人気SKUを単一のポッドや同一の棚エリアにまとめて保管した場合、出荷指示が集中した瞬間にそのポッドへロボットが殺到し、局所的な激しい交通渋滞とピッキング待ち(ステーション前での行列)が発生してしまいます。反対に、同じ商品をフロア全体に広く分散させて保管しておけば、複数の作業ステーションから同時に注文が入った場合でも、それぞれのステーションに最も近い別々のポッドから並行して並列ピッキングを実行できます。
新規に入荷した商品の格納先選定は、「Dynamic Stocking Location Problem(DSLP:動的在庫配置問題)」という最適化問題として定式化されています。AIモデルは、商品の併買率(一緒に購入されやすい組み合わせ)や注文の相関関係、地域ごとの需要予測データをリアルタイムに解析。同時に購入される確率が高いアイテム群を同一ポッドや近接するポッドへ戦略的に配置することで、1回の棚搬送で複数の注文を同時に処理できる確率(バッチ効率)を数学的に最大化しています。
注文確定前に先回り回送する「Predictive Pod Positioning」 この在庫配置アルゴリズムをさらに能動的な物理制御へと昇華させた技術が、「Predictive Pod Positioning(予測的ポッド配置)」です。
通常の物流オペレーションでは、顧客がECサイトで決済を完了し、正式な出荷指示(Pick Request)がWMSから発行されて初めて、ロボットが該当するポッドへ向けて移動を開始します。しかし、武庫川FCのように1日最大50万個以上を処理するメガ拠点において、注文確定後の搬送時間だけに依存していては、出荷リードタイムの短縮に限界が生じます。
そこでAmazonのシステムは、正式なピッキング要求が発行される前段階のユーザー行動データを活用します。
- 先行シグナルの解析: 顧客が商品を「ショッピングカートに入れたタイミング」や、サイト内での「閲覧・検索傾向」「ウィッシュリスト登録」といったリアルタイムの行動データをAIが即座に捕捉します。
- 閑散時間帯の事前回送: これらのシグナルから「数十分から数時間以内に出荷される確率が極めて高いポッド」を算出し、搬送トラフィックに余裕がある閑散時間帯を見計らって、ロボットがそのポッドを作業ステーション近傍の「一等地(High-Velocity Zone)」へあらかじめ自動回送(ステージング)しておきます。
この先回り回送が完了している状態で正式な注文が確定すると、ロボットはわずか数メートル移動するだけで即座に対象ポッドを作業員の目の前へ滑り込ませることができます。
「注文が入ってから取りに行く」という受動的な物流から、「需要を予測して棚側からあらかじめ人に近づいておく」という能動的なPhysical AIの運用へ。カオティックストレージと需要予測ポッド回送の組み合わせは、武庫川FCの広大な保管空間と高速出荷を矛盾なく成立させる重要な鍵となっています。
第3節:総括――CPS(サイバーフィジカルシステム)が切り拓くサプライチェーンの新基準
現場データとシミュレーションが循環する「継続学習ループ」 Amazon武庫川FCに導入された大規模ロボティクス基盤の本質は、個々のAGVやAMRの走行性能そのものにあるのではなく、物理世界(フィジカル)と計算世界(サイバー)がリアルタイムに結びついた「サイバーフィジカルシステム(CPS)」としての完成度にあります。
施設内で稼働する約3,000台のロボットが取得したモーター負荷、車輪のスリップ実績、センサーの検知ログ、交差点での減速パターンといった膨大なエッジデータは、構内ネットワークを通じてAWSクラウド上のデジタルツイン環境へ常時吸い上げられます。クラウド側では、この実世界データをインプットとしてシミュレーション空間(Isaac SimやOmniverse等)のパラメータを継続的にキャリブレーションし、現場とバーチャルの乖離(Sim-to-Realギャップ)を極小化し続けます。
さらに、この高忠実度な仮想ツイン環境の中で、新たな交通管制ロジックやDeepFleetのような基盤モデルの追加学習とストレステストが反復実行されます。検証を経て安全性が保証されたモデルや制御パラメータは、即座に現場の実機群へとOTA(Over-The-Air)で配信・還元されます。
「現場で走れば走るほどデータが蓄積され、シミュレーション空間で最適化が進み、翌日にはフロア全体の運行効率と安全性が向上する」というこの自律的な継続学習ループこそが、世界最大規模のロボットフリートを破綻なく進化させ続ける中核メカニズムです。
日本の製造業・物流業が学ぶべき「DXの本質」
現在、日本の多くの産業現場では、人手不足や「物流の2024年問題」への対応策として、AGV/AMRの導入や自動倉庫設備の選定が進められています。しかし、武庫川FCに見られるAmazon Roboticsのアーキテクチャは、そうした「単体設備の置き換え」にとどまらない、真のデジタルトランスフォーメーション(DX)のあり方を提示しています。
- 「局所最適の自動化」から「エンドツーエンドの階層設計」へ: 単に特定の工程にロボットを配置するのではなく、最上位の需要予測・オーダー管理(WMS)から、工程管理(WES)、フリート制御(WCS)、車載マイコン(組込制御)に至るまで、レイテンシと責務を明確に分離した階層構造を築くことが不可欠です。このアーキテクチャの疎結合性があるからこそ、台数や拠点が拡大しても破綻しないスケーラビリティが担保されます。
- 「勘と経験の現場調整」から「デジタルツインによる事前検証」へ: 現場で現物合わせの試行錯誤を繰り返すのではなく、CAD図面からOpenUSDへのパイプラインを確立し、光学検証やSITL(Software-in-the-Loop)によって仮想空間内で潜在リスクを潰し切る設計手法への転換が求められます。バーチャル上で数千台のストレステストを完結させてから実機を展開するアプローチは、立ち上げリードタイムと初期トラブルを最小化するための世界標準となりつつあります。
- 「確率論的AI」と「決定論的安全工学」の正しい統合: 生成AIや深層学習の柔軟な予測力をフロントに活用しつつも、国際安全規格(ISO 13849等)に準拠した多層防御アーキテクチャ(CS-PIBTやハードウェア遮断リレー)によって、物理的な安全を100%保証する二重構造を構築することの重要性です。この規律があるからこそ、金網フェンスを取り払った人間共存型の協調ゾーンが成立します。
武庫川FCの新設は、単に関西の配送網を強化しただけでなく、デジタルツイン、数理最適化、そしてPhysical AIが融合したサイバーフィジカルシステムの実践知を明確に示しています。物理現場の強みを持つ日本の産業界が、これらのアーキテクチャ思想をどのように自社の業務設計やサプライチェーンへ取り込んでいくか――そこに次世代の産業競争力を左右する本質的な問いが投げかけられています。
引用文献1
- Warehouse and Logistics Robotics Architecture, https://roboticsarchitectureauthority.com/warehouse-logistics-robotics-architecture/
- Sven Koenig: Multi-Agent Path Planning, https://idm-lab.org/project-p-content.html
- Multi-Robot System Architecture and Coordination, https://roboticsarchitectureauthority.com/multi-robot-system-architecture/
- https://www.aboutamazon.com/news/operations/amazon-million-robots-ai-foundation-model
- Embedded Software Development Engineer II, Amazon Robotics, https://amazon.jobs/jobs/10458828
- Inside Amazon’s Logistics Network: A Technical Deep Dive, https://www.track4trace.com/2026/07/inside-amazons-logistics-network.html
- Amazon Acronym Central Guide | PDF – Scribd, https://www.scribd.com/document/936181564/AWS-Acronyms-2
- Swarm Robotics in Warehousing: Coordinated Fleets that Adapt on, https://axidio.com/blog/swarm-robotics-in-warehousing-in-scm-2025
- Lifelong Multi-Agent Path Finding in Large-Scale Warehouses, https://ojs.aaai.org/index.php/AAAI/article/view/17344/17151
- 12 cool facts about Amazon Robotics, https://www.aboutamazon.com/news/operations/amazon-robotics-cool-facts
- AI buzzwords explained: multi-agent path finding (MAPF), https://www.researchgate.net/publication/320344825_AI_buzzwords_explained_multi-agent_path_finding_MAPF
- Scalable Imitation Learning for Lifelong Multi-Agent Path Finding, https://arxiv.org/html/2410.21415v1
- Multi-Agent Path Finding for Precedence-Constrained Goal, https://jkchengh.github.io/files/zhang2022multi.pdf
- Lifelong Multi-Agent Path Finding in Large-Scale Warehouses, https://jiaoyangli.me/files/2021-AAAI-2.pdf
- Lifelong Multi-Agent Path Finding in Large-Scale Warehouses, https://ojs.aaai.org/index.php/AAAI/article/view/17344
- Scalable Imitation Learning for Lifelong Multi-Agent Path Finding, https://www.themoonlight.io/en/review/deploying-ten-thousand-robots-scalable-imitation-learning-for-lifelong-multi-agent-path-finding
- Scalable Imitation Learning for Lifelong Multi-Agent Path Finding, https://publications.ri.cmu.edu/scalable-imitation-learning-for-lifelong-multi-agent-path-finding
- Scalable Imitation Learning for Lifelong Multi-Agent Path Finding, https://arxiv.org/abs/2410.21415
- Coordination of Large Robot Teams in Automated Warehouses, https://jiaoyangli.me/research/warehouse/
- Hang Ma – Research Statement – School of Computing Science, https://www2.cs.sfu.ca/~hangma/job/research.pdf
- Task Assignment, Scheduling, and Motion Planning for Automated, https://defacto-h2020.github.io/publications/pdf/Leet_IROS_2023.pdf
- Environment Manipulation during Disruptions for Multi-Agent Pickup, https://www.researchgate.net/publication/370938192_Terraforming_–_Environment_Manipulation_during_Disruptions_for_Multi-Agent_Pickup_and_Delivery
- Amazonの物流ロボット100万台目が日本で導入、アマゾンが進める, https://netshop.impress.co.jp/node/14427
- アマゾン/日本で100万台目のロボット導入、DeepFleet生成AI, https://www.lnews.jp/2025/07/r0701304.html
- Amazonが日本で100万台目のロボットを導入。DeepFleet生成AI, https://www.aboutamazon.jp/news/delivery-and-logistics/amazon-million-robots-ai-foundation-model
- Amazon.com announces second quarter results, https://www.aboutamazon.com/news/company-news/amazon-earnings-q2-2025-report
- (PDF) From Order to Delivery: A Unified Omnichannel Framework for, https://www.researchgate.net/publication/379745434_From_Order_to_Delivery_A_Unified_Omnichannel_Framework_for_Dark_Store
- Dispersing Inventory in Fulfillment Warehouses with Explosive Storage, https://www.researchgate.net/publication/337067607_The_Dynamic_Stocking_Location_Problem_-_Dispersing_Inventory_in_Fulfillment_Warehouses_with_Explosive_Storage
引用文献2
- NVIDIA Omniverse: $50T Physical AI Operating System | Introl Blog, https://introl.com/blog/nvidia-omniverse-the-operating-system-for-physical-ai-and-industrial-digitalization
- 12 cool facts about Amazon Robotics, https://www.aboutamazon.com/news/operations/amazon-robotics-cool-facts
- Amazonが日本で100万台目のロボットを導入。DeepFleet生成AI, https://www.aboutamazon.jp/news/delivery-and-logistics/amazon-million-robots-ai-foundation-model
- How Amazon Is Simulating the Future of Warehouse Robotics, https://www.certifyme.net/osha-blog/amazon-warehouse-robotics-simulation-sensor-workbench/
- Revolutionizing warehouse automation with scientific simulation, https://www.amazon.science/blog/revolutionizing-warehouse-automation-with-scientific-simulation
- The Robotics Fulfillment Center System from Amazon – Xpert.Digital, https://xpert.digital/en/robotics-fulfillment-center/
- What Is NVIDIA’s Three-Computer Solution for Robotics?, https://www.edomtech.com/en/article-detail/nvidia-three-computers-solutions/
- NVIDIA and US Manufacturing and Robotics Leaders Drive, https://nvidianews.nvidia.com/news/nvidia-us-manufacturing-robotics-physical-ai
- Amazon’s tiny robot drives do the heavy lifting, https://www.amazon.science/latest-news/amazon-robotics-autonomous-drive-units-hercules-pegasus-xanthus-xbot
- Giving Robots the Sense Of Touch – I Programmer, https://www.i-programmer.info/news/169-robotics/19014-giving-robots-the-sense-of-touch.html
- MMintLab/hydroshear: High Fidelity Tactile Shear Simulation – GitHub, https://github.com/MMintLab/hydroshear
- AI in Robotics: How AI Powers Modern Robots (2026) – Articsledge, https://www.articsledge.com/post/ai-robotics
- AI Robots @ Amazon Warehouse – Industry4o.com, https://industry4o.com/2026/06/25/ai-robots-amazon-warehouse/
- Multi-Agent Path Finding via Finite-Horizon Hierarchical Factorization, https://arxiv.org/html/2505.07779v1
- Reliable and Efficient Multi-Agent Coordination via Graph Neural, https://arxiv.org/html/2503.02954v1
- Lifelong Multi-Agent Path Finding in Large-Scale Warehouses, https://www.ifaamas.org/Proceedings/aamas2020/pdfs/p1898.pdf
- (PDF) Towards Precise Model-free Robotic Grasping with Sim-to, https://www.researchgate.net/publication/367557924_Towards_Precise_Model-free_Robotic_Grasping_with_Sim-to-Real_Transfer_Learning
- Digital twin attracting attention from NVIDIA – AI business, https://www.macnica.co.jp/en/business/ai/blog/144078/
- Lifelong Multi-Agent Path Finding in Large-Scale Warehouses, https://www.researchgate.net/publication/363391377_Lifelong_Multi-Agent_Path_Finding_in_Large-Scale_Warehouses
- Learning-guided Prioritized Planning for Lifelong Multi-Agent Path, https://arxiv.org/html/2603.23838v1
- Persistent and robust execution of MAPF schedules in warehouses, https://www.amazon.science/publications/persistent-and-robust-execution-of-mapf-schedules-in-warehouses
- Robotic tech vest – Wikipedia, https://en.wikipedia.org/wiki/Robotic_tech_vest
- Amazon Warehouse Automation Robot Workforce Replacement, https://sparkco.ai/blog/amazon-warehouse-automation-robot-workforce-replacement
- NEURAL NEIGHBORHOOD SEARCH FOR MULTI-AGENT PATH, https://proceedings.iclr.cc/paper_files/paper/2024/file/d41f8403e9bb5141bc2c81fad7658185-Paper-Conference.pdf
- Sven Koenig: Multi-Agent Path Planning, https://idm-lab.org/project-p-content.html
- Lifelong Multi-Agent Path Finding in Large-Scale Warehouses, https://ojs.aaai.org/index.php/AAAI/article/view/17344
- Reliable and Efficient Multi-Agent Coordination via Graph Neural, https://huggingface.co/papers/2503.02954
- Reliable and Efficient Multi-Agent Coordination via Graph Neural, https://arxiv.org/abs/2503.02954
- Yue Meng’s Website, https://mengyuest.github.io/
- Reliable and Efficient Multi-Agent Coordination via Graph Neural, https://github.com/mengyuest/gnn-vae-coord
- Distributionally Robust Multi-Agent Reinforcement Learning for, https://icml.cc/virtual/2025/poster/45979
- multi-agent-reinforcement-learning-for-resource-allocation-in-large, https://cdn.amazon.science/4b/78/fde3f0284c5084977c8173392270/multi-agent-reinforcement-learning-for-resource-allocation-in-large-scale-robotic-warehouse-sortation-centers.pdf
- Yi Shen – Google Scholar, https://scholar.google.com/citations?user=YYOyml4AAAAJ&hl=en
- Amazon 100万台のロボットを導入&新AI「DeepFleet」で生産効率, https://note.com/ndot_man/n/n6da7f1898d4d
- ついにAmazonが100万台目のロボットを倉庫に配備、新たな生成AI, https://gigazine.net/news/20250702-amazon-deploys-1-million-robots-ai-foundation-model/
- Amazon deploys over 1 million robots and launches new AI, https://www.aboutamazon.com/news/operations/amazon-million-robots-ai-foundation-model
- Multi-Agent Reinforcement Learning for Resource Allocation in, https://www.researchgate.net/publication/377548851_Multi-Agent_Reinforcement_Learning_for_Resource_Allocation_in_Large-Scale_Robotic_Warehouse_Sortation_Centers
- Scalable Multi-Robot Testbed with State Management User Interface, https://www.fujipress.jp/jrm/rb/robot003700061545/
- Scott Kiesel – Amazon Science, https://www.amazon.science/author/scott-kiesel
- Amazon Proteus Deep Dive: Autonomous Mobile Warehouse, https://www.blackscarab.ai/insights/amazon-proteus-autonomous-mobile-warehouse-robot-guide
- Robotics and the Current State of Humanoid Robot Implementation ②, https://note.com/tomohiro2866/n/nc7be86bd76a1?hl=en
- Amazon のロボットフルフィルメントセンターシステム – Xpert.Digital, https://xpert.digital/ja/%E3%83%AD%E3%83%9C%E3%83%83%E3%83%88%E3%83%95%E3%83%AB%E3%83%95%E3%82%A3%E3%83%AB%E3%83%A1%E3%83%B3%E3%83%88%E3%82%BB%E3%83%B3%E3%82%BF%E3%83%BC/
- Amazon unveils its first fully autonomous warehouse robot, Proteus, https://www.siliconrepublic.com/machines/amazon-autonomous-robot-proteus
- Amazon Warehouse Robots – AGV Network, https://www.agvnetwork.com/robots-amazon
- Amazon built an electronic vest to improve worker/robot interactions, https://mic-tec.com/2019/01/28/amazon-built-an-electronic-vest-to-improve-worker-robot-interactions/
- Amazon’s Robotic Tech Vest Protects Humans From Robots | PCMag, https://www.pcmag.com/news/amazons-robotic-tech-vest-protects-humans-from-robots
- Amazon’s Safety Vest Prevents Robots from Running into Humans, https://www.designworldonline.com/amazons-safety-vest-prevents-robots-from-running-into-humans/
- Amazon builds vest for workers to protect them from robots, https://www.independent.co.uk/tech/amazon-robots-robotic-tech-vest-warehouse-workers-a8739301.html
- Amazon Is Rolling Out a ‘Robotic Tech Vest’ to Keep Workers From, https://gizmodo.com/amazon-is-rolling-out-a-robotic-tech-vest-to-keep-worke-1831900609
- Amazon’s DeepFleet: How Generative AI Is Powering a Million, https://medium.com/@satvikvuluvala77/amazons-deepfleet-how-generative-ai-is-powering-a-million-warehouse-robots-52789bf9cff7